Predavanje 1
Uvod v modeliranje
1. Neposredni učinek, posredni učinek, odziv.
Učinek = vzrok, je neodvisna veličina. Odziv = posledica, je od učinka odvisna veličina. Primer: na vzmet obesimo maso (učinek), raztezek je odziv. Vlogi se lahko tudi zamenjata.
- Neposredni učinek je učinek, brez katerega ni odziva (npr. sila na vzmet).
- Posredni učinek so ostali parametri sistema, ki tudi vplivajo na odziv (npr. vzmetna togost ).
2. Predpogoj za uspešno modeliranje.
Predpogoj za uspešno modeliranje je fizikalno razumevanje problema. Odgovoriti moramo na vprašanja:
- Zakaj? npr. Zakaj pridržujemo pločevino pri globokem vleku?
- Kako? npr. Kako določimo vrstni red izrezov lamel v šestrednem orodju?
- Kdaj? npr. Kdaj pride do pretrga pločevine pri rezanju?
- Kje? npr. Kje se ulitek počasneje ohlaja?
3. Kako pridemo do fizikalnega modela.
Do modela pridemo z opazovanjem pojavov in z ugotavljanjem soodvisnosti med veličinami, ki pojav opredeljujejo (učinek – odziv).
Pojav opazujemo in analiziramo na primerih, ki so za opazovani pojav dovolj signifikantni. Tak primer opredeljuje fizikalni (eksperimentalni) model. Fizikalni model definira območje in čas opazovanja ter objekte, pomembne za objektivno identifikacijo opazovanega pojava.
4. Značilnosti matematičnega modela.
Razvoj veličin v fizikalnem modelu opredeljujejo naravne zakonitosti: splošni aksiomi (akcija = reakcija), fizikalni zakoni (Newtonovi zakoni) in konstitutivni zakoni (trdnina, kapljevina).
Vzpostavitev odnosov, ki obvladujejo opazovani pojav, opredeljuje matematični model. Sestavljajo ga algebrajske, diferencialne ali integralske enačbe. Vsak matematični model je postavljen v okvir prostora in časa.
5. Značilnosti numeričnega modela.
Numerični model je računsko obvladovanje matematičnega modela. Enačbe lahko rešujemo na 2 načina:
- Eksaktno analitično reševanje s funkcijskimi rešitvami v zaključeni obliki. Napake izhajajo iz nenatančnih vhodnih podatkov in iz zapisa realnih števil v računalniški spomin.
- Aproksimativno numerično reševanje z rešitvami v diskretni obliki (v posameznih točkah območja). Napake izhajajo iz nenatančnih vhodnih podatkov, zapisa realnih števil v računalniški spomin in iz izbrane numerične metode. Med diskretnimi točkami rešitev ekstrapoliramo (linearno, kvadratično).
6. Razlika med eksaktnim in aproksimativnim reševanjem.
Eksaktno reševanje da funkcijsko rešitev v zaključeni obliki. Ta zadošča vsem točkam območja in robnim pogojem.
Aproksimativno reševanje da rešitev v diskretnih točkah, med katerimi rešitev ekstrapoliramo. Dodatna napaka izhaja iz izbrane numerične metode.
7. Katere napake nastanejo pri aproksimativnem numeričnem računanju?
Napake izhajajo iz:
- nenatančnih vhodnih podatkov,
- zapisa realnih števil v računalniški spomin,
- izbrane numerične metode reševanja.
8. Značilnosti računalniške simulacije.
Z osvojenim numeričnim modelom je omogočeno računalniško simuliranje. Na simulaciji sta zasnovana načrtovanje in odločanje (o procesu, produktu ...).
Simuliranje je iskanje odziva pri enem ali več naborih spreminjajočih se vhodnih podatkov. Iz odzivov za različne učinke s sintezo pridemo do odločitve. Numerični model omogoča tudi avtomatsko krmiljenje tehnoloških procesov.
9. Razlika med geometrijskim in materialnim prostorom.
Glede na gibalno stanje materialnih delcev lahko dogodke obravnavamo v geometrijskem ali materialnem prostoru.
- Geometrijski prostor: opazovanje je vezano na časovno fiksno območje geometrijskih točk v prostoru. Ni pomembno, ali so te točke v različnih trenutkih zasedene z različnimi materialnimi delci (npr. vlečenje žice).
- Materialni prostor: opazovanje je vezano na fiksno območje snovnih točk, ne glede na njihovo gibalno stanje (npr. preoblikovanje v testastem stanju).
Če snovne točke s časom ne spreminjajo položaja, sta geometrijski in materialni prostor identična.
10. Značilnosti časovne obravnave problema.
Čas je fizikalna danost:
- čas ima razsežnost (je enorazsežen),
- čas je progresivna spremenljivka, njegova vrednost lahko le narašča.
Trorazsežni materialni prostor in čas tvorita štirirazsežni hiperprostor.
11. Vpliv izbire koordinatnega sistema.
Koordinatni sistem omogoča matematični popis materialnega prostora in dogodkov v njem. Izbira K.S. ne vpliva na fizikalno vsebino problema. Ima pa lahko ključen vpliv na matematično formulacijo in numerično reševanje problema.
Predavanje 2
Elementi modelirnega območja
1. Območje zajeto v matematičnem modelu.
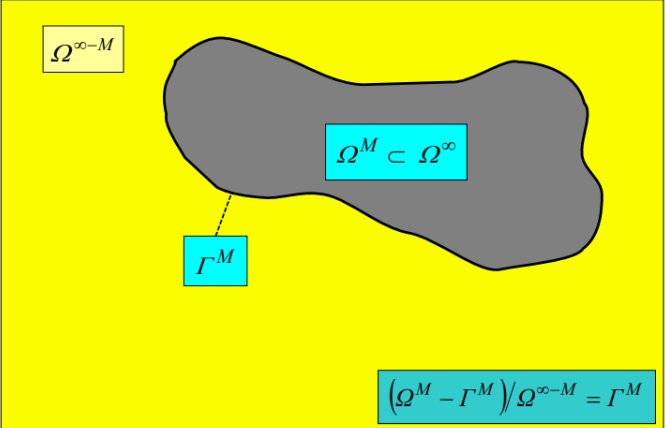
Modelirano območje je območje našega zanimanja v materialnem prostoru . Običajno je omejeno: Ostalo območje je okolica modeliranega območja: Zaprto podobmočje in odprto podobmočje izkazujeta lastnosti: Mejo med njima tvori ograja (robne točke ). Določa jo Dedekindov presek odprtih podobmočij: Modelirano območje je lahko sestavljeno iz več zaprtih podobmočij . Mejo med sosednjima podobmočjema določa presek .
2. Redukcija prostorske razsežnosti v matematičnem modelu.
Glede na fizikalne in geometrijske posebnosti problema je matematični model velikokrat mogoče zasnovati v geometrijskem prostoru, katerega razsežnost je manjša od razsežnosti materialnega prostora: Tako dobimo 3D, 2D ali 1D model. Sama geometrija za redukcijo ni dovolj. Redukcijo morajo dopuščati tudi obremenitve in robni pogoji. Redukcija bistveno skrajša čas računanja.
3. Značilnosti diskretnih sistemov.
Diskretni sistemi so sistemi s končnim številom prostostnih stopenj.
V modeliranem območju so podobmočja:
- ki ne mejijo druga z drugo,
- katerih medsebojna razdalja je praviloma veliko večja od najdaljše dolžine kateregakoli izmed teh podobmočij,
- katerih porazdelitev snovi nima odločujočega vpliva na odziv preostalih podobmočij; vpliv je odvisen le od količine snovi v podobmočju,
- katerih lastnosti snovi se bistveno razlikujejo od snovi v sosednjih podobmočjih.
Primeri: sistem masnih točk, polja točkovno porazdeljenih električnih nabojev, kristalne kali v talini.
4. Značilnosti kontinualnih sistemov.
Kontinualni sistemi so sistemi z neskončnim številom prostostnih stopenj.
V modeliranem območju je:
- snov porazdeljena zvezno po posameznih podobmočjih, z morebitno nezveznostjo le na prehodu med sosednjimi podobmočji,
- porazdelitev snovi po podobmočju odločilna za odziv v preostalih podobmočjih.
Kontinualni sistem je limita večprostostnega diskretnega sistema, katerega število prostosti preseže vse meje, razdalje med delci pa so infinitezimalne. Spremenljivke so zvezne funkcije prostorskih koordinat in časa. Reševanje se prevede na reševanje ene ali več diferencialnih enačb.
Primeri:
- plastovite kompozitne plošče
- območje zrak-morje-kopno
- dvofazno območje led-voda (taljenje, strjevanje)
- dvofazno območje trdnina-kapljevina (vodne turbine)
- tehnološko postrojenje za litje
5. Razlika med diskretnimi – kontinualnimi sistemi.
| Diskretni sistemi | Kontinualni sistemi | |
|---|---|---|
| Število prostostnih stopenj | končno | neskončno |
| Porazdelitev snovi | ločena podobmočja; na ostale vpliva le količina snovi | zvezna; porazdelitev je odločilna za odziv ostalih podobmočij |
| Reševanje | algebrajske enačbe ali NDE po času | diferencialne enačbe po prostoru (in času) |
6. Časovna odvisnost problemov.
Čas je v absolutnem pogledu progresivna spremenljivka, . Kljub temu lahko nekatere probleme obravnavamo kot časovno nespremenljive.
- Stacionarni modeli (časovno neodvisni):
- Nestacionarni modeli (časovno odvisni):
Časovna odvisnost je relativna. Transportni problemi, ki so v krajevnem smislu stacionarni (vlečenje žice, kontinuirno litje), so v materialnem prostoru nestacionarni. Obravnava v geometrijskem prostoru omogoča izločitev časovne dimenzije.
7. Kakšen naj bo matematični model?
Matematični model naj bo kolikor je mogoče enostaven. Njegova zahtevnost naj bo ravno tolikšna, da zaobjame vse ključne dejavnike za verodostojnost sistemskega odziva.
Odvečna zahtevnost ne da nujno bistveno boljše predstave o sistemu ali bistveno natančnejšega odziva. Poveča pa zahtevnost računskih postopkov in čas reševanja.
8. Kaj določa število prostostnih stopenj problema?
Prostostne stopnje so med seboj linearno neodvisni nekonstitutivni parametri sistema, s katerimi je obnašanje sistema enolično določeno. Imenujemo jih tudi osnovne spremenljivke.
Število prostostnih stopenj je odvisno od:
- vrste osnovne fizikalne spremenljivke (skalar, vektor, tenzor),
- konstitucijskih lastnosti (sistem masnih točk, togo telo, deformabilno telo),
- prostorske razsežnosti (1D, 2D, 3D).
Število prostostnih stopenj materialne točke:
| Spremenljivka | 3D | 2D | 1D |
|---|---|---|---|
| skalar | 1 | 1 | 1 |
| vektor | 3 | 2 | 1 |
| tenzor 2. reda | 9 | 4 | 1 |
Število prostostnih stopenj opredeljuje naravo sistema: diskretni sistemi imajo končno, kontinualni pa neskončno število prostostnih stopenj.
9. Pristop k reševanju enoprostostnih diskretnih sistemov.
Za enoprostostni diskretni sistem je značilno:
- vselej ga je mogoče obravnavati v 1D prostoru,
- ne glede na značaj osnovne fizikalne spremenljivke ga je mogoče obravnavati skalarno z eno prostostno stopnjo,
- reševanje se prevede na reševanje ene same enačbe.
Za sistem zapišemo eno ravnotežno (gibalno) enačbo z eno neznanko, npr. ali . Stacionarni problem da algebrajsko enačbo (AE), nestacionarni pa navadno diferencialno enačbo (NDE). Enačbo rešimo analitično ali numerično.
10. Pristop k reševanju večprostostnih diskretnih sistemov.
Za večprostostni diskretni sistem je značilno:
- spremenljivke, ki določajo prostost sistema, so med seboj linearno neodvisne,
- reševanje se prevede na reševanje sistema enačb: sistema algebrajskih enačb (SAE) pri stacionarnih in sistema NDE (SNDE) pri nestacionarnih problemih.
Ko število prostostnih stopenj preseže vse meje, preide diskretni sistem pri posebnih pogojih v kontinualni sistem.
11. Funkcijska oblika matematičnih modelov.
Odvisna je od vrste osnovne fizikalne spremenljivke (skalar, vektor, tenzor), prostorske razsežnosti in časovne odvisnosti obravnavanega fizikalnega sistema.
| Sistem | ||
|---|---|---|
| diskretni, enoprostostni | AE | NDE |
| diskretni, večprostostni | SAE | SNDE |
| kontinualni (skalar), 1D | NDE | PDE |
| kontinualni (skalar), 2D, 3D | PDE | PDE |
| kontinualni (vektor, tenzor) | SPDE | SPDE |
AE – algebrajska enačba, NDE – navadna diferencialna enačba, PDE – parcialna diferencialna enačba, S – sistem.
Predavanje 3
Kontinualni sistemi
1. Kaj mora biti izpolnjeno, da lahko konstrukcijski element obravnavamo v enodimenzionalnem prostoru kot statični mehanski problem?
Problem mora biti časovno neodvisen. Element mora biti raven, iz linearno elastičnega gradiva in obremenjen le s točkovno ali zvezno porazdeljeno osno obtežbo ter s temperaturno spremembo, ki je konstantna po prerezu.
Razmislek: Pri prečni obremenitvi napetost po prerezu ni več konstantna, zato problem ni več osni.
2. Kaj je zajeto v vodilni enačbi, ki omogoča reševanje mehansko statično obremenjenega konstrukcijskega elementa v enodimenzionalnem prostoru?
V vodilni enačbi je zajeto:
- statično ravnotežje vseh obremenitev na diferencialnem elementu
 Iz tega sledi .
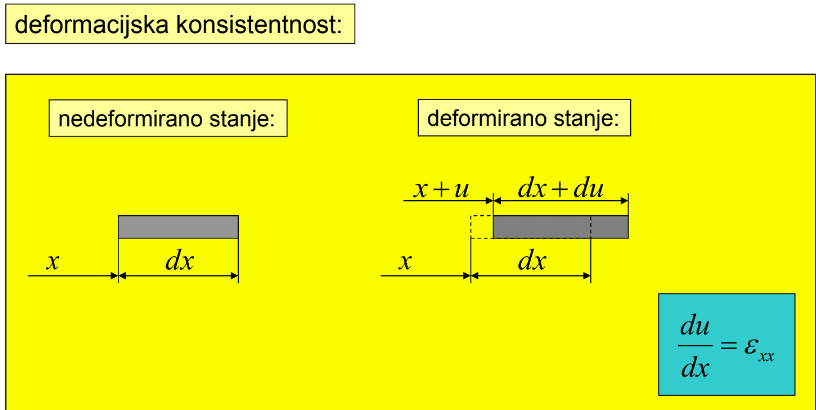
- deformacijska konsistentnost: deformacija je konsistentna s pomikom, , kjer je (prispevek napetosti in temperature).
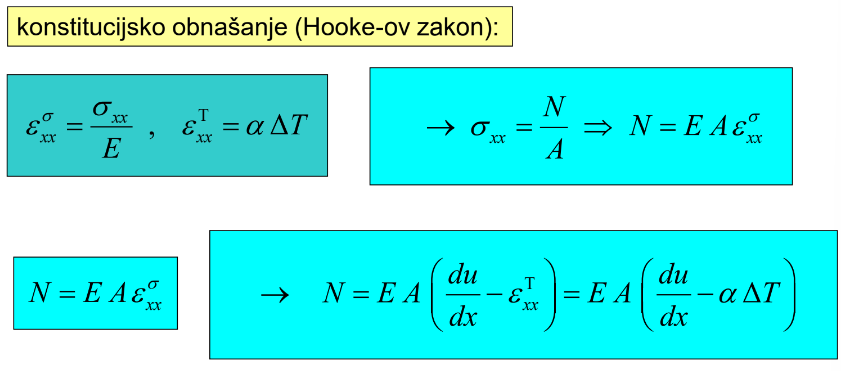
- konstitucijsko obnašanje: Hookov zakon, in .
3. Katere so fizikalne spremenljivke osno mehansko obremenjenega konstrukcijskega elementa?
Fizikalni spremenljivki sta:
- vzdolžni pomik – primarna spremenljivka,
- notranja osna sila – sekundarna spremenljivka, izražena s primarno: .
Glede na robne pogoje sta konjugirani veličini.
4. Izpeljava vodilne enačbe za osno mehansko obremenjen konstrukcijski element.
Statično ravnotežje diferencialnega elementa : Deformacijska konsistentnost: Konstitucijsko obnašanje (Hookov zakon): Iz tega sledi notranja osna sila: Note: , , in so lahko odvisni od .
Ko to vstavimo v , dobimo vodilno enačbo problema: To je navadna diferencialna enačba 2. reda z vzdolžnim pomikom kot osnovno spremenljivko. V celoti opredeljuje spreminjanje in na 1D elementu.
5. Izpolnjevanje robnih pogojev v primeru osno mehansko obremenjenega konstrukcijskega elementa.
Vodilna enačba upošteva le zvezno porazdeljeno obremenitev v polju elementa in temperaturno spremembo vzdolž elementa. Da je rešitev konsistentna tudi s pomiki in obremenitvami v krajiščih, mora zadostiti robnim pogojem na obeh krajiščih.
Robni pogoji so podani z znano vrednostjo primarne ali sekundarne spremenljivke v vsakem krajišču: in sta konjugirani veličini. Na istem robu je ena izmed njiju znana, druga pa neznana.
6. Izpolnjevanje pogojev konsistentnega prehoda na meji med podobmočji v primeru osno mehansko obremenjenega konstrukcijskega elementa.
Če so vsi parametri vodilne enačbe (, , , , ) na celotnem intervalu vsak podani z enim funkcijskim predpisom, je tudi rešitev podana z enim funkcijskim predpisom. Takrat so , in zvezne in zvezno odvedljive funkcije (1 polje).
Če ima vsaj en parameter na intervalu vsaj dva funkcijska predpisa, interval razdelimo na podintervale (več polj). Na meji med podintervaloma morajo biti izpolnjeni pogoji konsistentnosti prehoda. Ti so vedno fizikalno pogojeni, zato njihovo nespoštovanje vedno vodi do napačne rešitve.
Pogoja konsistentnosti prehoda sta:
- zveznost primarne spremenljivke (nerazdružljivost snovnih točk):
- statično ravnotežje notranjih sil in zunanje obremenitve na meji:
je na meji nezvezna le, če na meji deluje koncentrirana sila . Drugi pogoj zapišemo s primarno spremenljivko: 
7. Kdaj je rešitev problema eksaktna?
Eksaktni funkcijski predpis dobimo analitično z dvojnim nedoločenim integriranjem vodilne enačbe. Ker je enačba NDE 2. reda, dobimo 2 integracijski konstanti, ki ju določimo iz robnih pogojev.
Pri več podintervalih dobimo 2 konstanti na podinterval. Določimo jih iz robnih pogojev in pogojev konsistentnosti prehoda.
Rešitev je eksaktna, ko zadošča vodilni enačbi v vsaki točki območja ter robnim pogojem (in pogojem konsistentnosti prehoda).
Predavanje 4
Aproksimativno reševanje
1. Kdaj je rešitev aproksimativna?
Rešitev je aproksimativna, ko zadošča robnim pogojem in pogojem konsistentnosti prehoda, vodilni diferencialni enačbi pa ne v vsaki točki območja , temveč le v izbranih točkah oz. podobmočjih.
Aproksimativna rešitev je zasnovana na končni množici parametrov :
2. Funkcijski pristop pri aproksimacijskem reševanju.
Pri funkcijskem pristopu je aproksimativna rešitev zasnovana na končni množici izbranih aproksimacijskih funkcij iste družine. Funkcije so zvezne in zvezno odvedljive.
Aproksimativna rešitev je: V funkcijskem smislu jo opredeljuje izbira funkcij , po vrednosti pa koeficienti . Neznane koeficiente določimo v postopku reševanja.
3. Kako izbrati aproksimacijske funkcije?
Vsako zvezno in poljubnokrat odvedljivo funkcijo lahko razvijemo v Taylorjevo (potenčno) vrsto okoli . Zato je smiselna izbira potenc: Da nabor omogoča popis eksaktne rešitve , mora biti kompleten. Vsebovati mora po vrsti vse potence od najnižje () do najvišje (). Izpustitev ene izmed nižjih potenc ni popravljiva.
4. Kako določimo koeficiente, s katerimi so aproksimacijske funkcije pomnožene?
ima neznanih koeficientov , zato potrebujemo sistem linearno neodvisnih enačb. Da je aproksimativna rešitev fizikalno konsistentna in verodostojna, mora zadostiti ključnim enačbam problema:
- enačbam robnih pogojev,
- enačbam pogojev konsistentnosti prehoda,
- in v čim večji meri vodilni diferencialni enačbi. Iz nje dobimo manjkajoče enačbe, ko jo zapišemo v izbranih točkah.
Pri več podintervalih iščemo za vsak podinterval posebej. Takrat potrebujemo enačb.
5. Interpolacijski pristop pri aproksimativnem reševanju.
Pri interpolacijskem pristopu je aproksimativna rešitev zasnovana na končni množici diskretnih parametrov. Ti aproksimirajo vrednosti primarne spremenljivke v izbranih točkah območja: .
Aproksimativno rešitev zapišemo kot: V funkcijskem smislu je opredeljena šele z izbiro interpolacijske funkcije . Ta ekstrapolira diskretne vrednosti na celotno območje . Pri istem naboru dobimo z različnimi interpolacijskimi funkcijami različne aproksimacije.
Najprej moramo torej določiti neznane vrednosti v točkah . Za neznank potrebujemo sistem linearno neodvisnih enačb. Da je rešitev fizikalno smiselna, sistem tvorimo po vrsti iz robnih pogojev, pogojev konsistentnega prehoda in vodilne DE.
6. Kako transformiramo diferencialni operator v diferenčnega?
Aproksimacijo gradimo na diskretnih vrednostih . Fizikalna konsistenca pa je pogojena z diferencialnimi zvezami (vodilna enačba, ), ki zahtevajo funkcijsko obravnavo. Zato diferencialne zveze pretvorimo v diferenčne.
Če je v okolici zvezna in zvezno odvedljiva, jo razvijemo v Taylorjevo vrsto: Tako izrazimo vrednost v sosednjih točkah in : 
Vpeljemo oznake: Če velja , zanemarimo člene s 3. in višjimi odvodi.
Z eliminacijo 2. odvoda dobimo prvi, z eliminacijo 1. odvoda pa drugi odvod: Odvode tako nadomestimo z diferenčnimi operatorji: .
7. Izpeljava centralne diferenčne sheme za 1. odvod funkcije F(x).
Centralno shemo dobimo, ko sta točki enako oddaljeni: .
Za 1. odvod in odštejemo, da se eliminira 2. odvod: Iz tega sledi:
8. Izpeljava centralne diferenčne sheme za 2. odvod funkcije F(x).
Za 2. odvod in seštejemo, da se eliminira 1. odvod: Iz tega sledi: (note: , in za -to točko pišemo tudi kot , in .)
9. Opišite MKR.
Metoda končnih razlik (MKR) je aproksimativna metoda, ki temelji na interpolacijskem pristopu. Sistem enačb za neznane vrednosti temelji na pretvorbi diferencialnih operatorjev v diferenčne (centralne razlike in ).
Postopek:
- Območje razdelimo na podintervalov s korakom . Neznanke so vrednosti v točkah.
- Sistem linearno neodvisnih enačb tvorimo tako, da v čim večji meri izpolnimo:
- robne pogoje,
- pogoje konsistentnosti prehoda,
- območno enačbo problema (vodilno DE v diferenčni obliki, npr. v notranjih točkah).
- Rešimo sistem. Iz izračunamo še z .
Več točk (manjši ) načeloma da natančnejšo rešitev.
10. Kako lahko zadostimo robnim pogojem pri reševanju po MKR?
Točke vedno izberemo tudi na robu območja. Iz robnih pogojev tvorimo največ toliko enačb, kolikor je robnih pogojev.
- Robni pogoj s primarno spremenljivko zapišemo neposredno, npr. .
- Robni pogoj s sekundarno spremenljivko () vsebuje odvod, ki ga nadomestimo z . Centralna razlika v robni točki potrebuje dodatno točko izven območja, npr. .
Dodatna točka poveča število neznank za ena. Manjkajočo enačbo dobimo z zapisom vodilne DE tudi v robni točki (). Vrednost v dodatni točki nima fizikalnega pomena.
11. Kako lahko zadostimo pogojem konsistentnega prehoda pri reševanju po MKR?
Prvi pogoj je samodejno izpolnjen, ker točko postavimo na mejo med podintervaloma. Tam je ena sama neznana diskretna vrednost.
Drugi pogoj vsebuje odvoda:
sme za vsak podinterval uporabiti le vrednosti iz tega podintervala. Zato za vsak podinterval posebej dodamo dodatno točko ( za 1. in za 2. podinterval). V diskretni obliki je zapis:  Za dodatni neznanki in zapišemo vodilno DE v mejni točki za vsak podinterval posebej.
(note: če je eksaktna rešitev polinom največ 2. stopnje, sta in eksaktna. Takrat je MKR rešitev v diskretnih točkah eksaktna.) 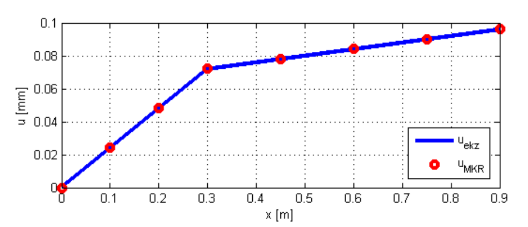
Predavanje 5
Integralska variacijska formulacija
1. Izpeljava osnovne oblike integralske formulacije.
Reševanje vodilne diff. enačbe lahko prevedemo na reševanje ustrezne integralske enačbe. Izhodišče predstavlja že poznana vodilna enačba problema : Simbolno lahko enačbo zapišemo kot kjer je Vodilno DE preoblikujemo v obliko: Enačbo nato pomnožimo s poljubno na območju odvedljivo funkcijo : Ker je izraz v oklepaju na celotnem območju ničen, je ničen tudi produkt, ne glede na to kakšna je funkcija . Produkt integriramo po celotnem območju: Integrand je povsod ničen, zato je ničen tudi integral. Tako dobimo osnovno obliko integralske formulacije.
Za osno obremenjeni konstrukcijski element lahko to integralsko enačbo zapišemo kot :
2. V čem je prednost integralske formulacije?
Integralska formulacija zajema vse točke obravnavanega območja (to ne pomeni, da je rešitev eksaktna!). Pri šibki in inverzni obliki je red diferencialnega operatorja nad nižji, kar zmanjša zahteve glede aproksimacijske funkcije.
Integralska formulacija je osnova za:
- Metodo končnih razlik (osnovna oblika)
- Metodo končnih elementov (šibka oblika)
- Metodo robnih elementov (inverzna oblika)
3. Kako pridemo do manjkajočih enačb v primeru integralske formulacije?
Integralov ni mogoče izvrednotiti brez funkcijske aproksimacije primarne spremenljivke: Neznanke so diskretne vrednosti (in robne vrednosti sekundarne spremenljivke). Robni pogoji dajo le del enačb (pri DE 2. reda dve).
Manjkajoče enačbe dobimo z izbiro poljubne funkcije . Vsaka izbrana funkcija da eno enačbo:
- MKR: (Diracova funkcija v posameznih točkah),
- MKE: (Galerkinov pristop, iste funkcije kot pri aproksimaciji),
- MRE: je rešitev enačbe .
Primer, 2-vozliščni KE: neznanke so . Dve enačbi dobimo iz robnih pogojev v vozliščih, dve pa z izbiro in .
4. Izpeljava šibke oblike integralske formulacije.
Izpeljava se začne pri osnovni obliki integralske formulacije, ki smo jo že izpeljali : Enačbo lahko preuredimo v naslednjo obliko : Če privzamemo, da je vsaj enkrat odvedljiva funkcija, lahko integral na levi strani enačbe enkrat integriramo z uporabo Per-Partes metode : Red diferencialnega operatorja nad primarno spremenljivko se je zmanjšal za 1: .
Celotno enačbo lahko sedaj zapišemo kot : Tak zapis integralske enačbe imenujemo ŠIBKA OBLIKA INTEGRALSKE FORMULACIJE. Funkcija mora izpolnjevati .
Za enoosno obremenjeni konstrukcijski element je diff. operator enak : To lahko vstavimo v zgornjo enačbo in zapišemo :
5. Kateri robni pogoji so zajeti v šibki obliki integralske formulacije?
Robne vrednosti sekundarne spremenljivke in . Ob upoštevanju se šibka oblika glasi: Če je na robu podan robni pogoj za sekundarno spremenljivko, sta oziroma znani vrednosti. Robnih vrednosti primarne spremenljivke , šibka oblika ne vsebuje.
6. Kako je z izpolnjevanjem diferencialne enačbe v primeru integralske formulacije?
DE je izpolnjena le v integralskem smislu po celotnem območju, ne v vsaki točki. Z aproksimativno rešitvijo DE ni izpolnjena v vseh točkah območja, zato rešitev ni eksaktna. Pri MKR () je DE izpolnjena le v izbranih točkah .
7. Izpeljava inverzne oblike integralske formulacije.
Zapišimo šibko obliko integralske formulacije za 1D osno obremenjeni element : kjer je in je .
S takim zapisom lahko vidimo, da lahko levo stran integralske formulacije še enkrat Per-Partes integriramo . S tem integralska formulacija dobi sledečo obliko : Dobljeni obliki integralske enačbe rečemo INVERZNA OBLIKA INTEGRALSKE FORMULACIJE. Diferencialni operator je v celoti prešel s primarne spremenljivke na funkcijo (, kjer je ), zato mora veljati .
8. Kateri robni pogoji so zajeti v inverzni obliki integralske formulacije?
Inverzna oblika vsebuje robne vrednosti primarne spremenljivke in ter sekundarne spremenljivke in . Pri podanem robnem pogoju so to znane vrednosti.
9. Vloga globalnega koordinatnega sistema pri definiranju geometrije KE?
Vozlišča KE so podana s koordinatami v globalnem K.S. . Te koordinate določajo lego in velikost KE (npr. ). Vsak KE ima še svoj lokalni K.S. , v katerem zapišemo aproksimacijo.
10. Kako je izvedena aproksimacija primarne spremenljivke pri MKE?
Aproksimacijo izvedemo ločeno na vsakem podobmočju , imenovanem končni element (KE), ki ima vozlišč: Interpolacijske funkcije so Lagrangevi polinomi, ki izpolnjujejo pogoj (Kroneckerjev delta): Zato so koeficienti kar vrednosti primarne spremenljivke v vozliščih: . Število vozlišč določa stopnjo polinoma ().
Aproksimacijo vstavimo v šibko obliko integralske formulacije : Funkcije izberemo po Galerkinu: . Za 2-vozliščni KE glej naslednje vprašanje.
11. Izpeljava enačbe za dvo-vozliščni 1D KE za reševanje osno obremenjenega konstrukcijskega elementa.
V primeru 2-vozliščnega KE je aproksimacija primarne spremenljivke po njegovem območju zasnovana na 2 polinomih prvega reda: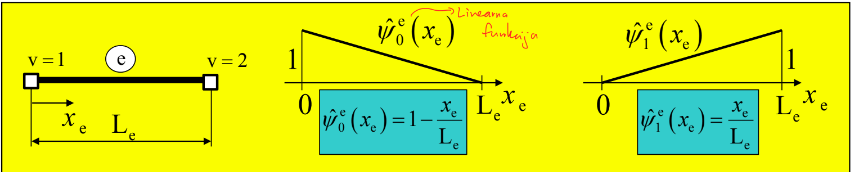
S tem je aproksimativna rešitev linearna funkcija, določena z 2 konstantama :
Pri in velja :
Konstanti sta torej pomika v vozliščih KE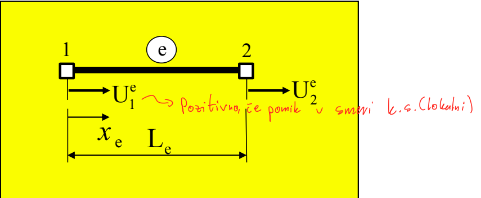
Predpostavimo, da je KE:
- konstantnega prereza ()
- konstantnih materialnih lastnosti ( in )
Šibka oblika integralske formulacije :
in sta vozliščni vrednosti notranje osne sile: 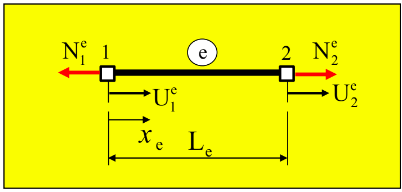
Vstavimo aproksimacijo, za katero je :
V enačbi so 4 neznanke: , , , . 2 enačbi (vodilna enačba je DE 2. reda) izhajata iz poznanih vrednosti primarne ali sekundarne spremenljivke v vozliščih KE.
Manjkajoči 2 enačbi dobimo z izbiro poljubne funkcije . Po Galerkinovem pristopu izberemo funkciji, uporabljeni v aproksimaciji :
- enačba (, , , ) :
- enačba (, , , ) :
Matrična oblika :
kjer je (vprašanji 12 in 13). Togostna matrika KE je simetrična in odvisna le od geometrije in materiala KE.
12. Kako se upošteva porazdeljena obremenitev po območju KE pri MKE?
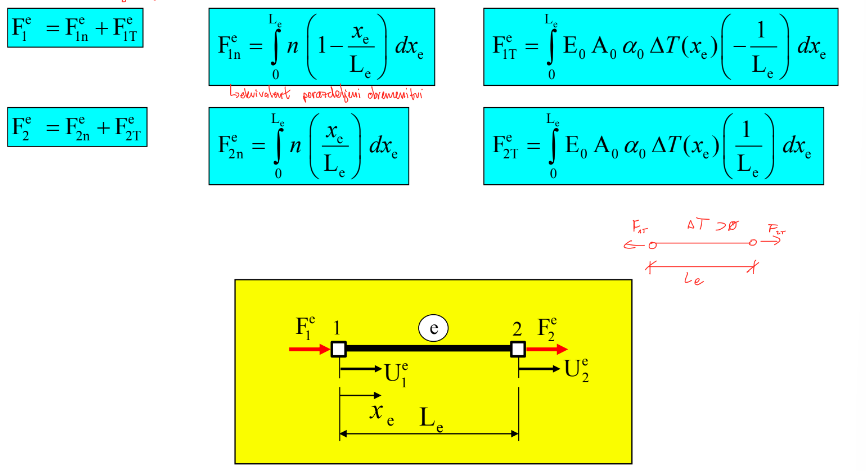
Kot ekvivalentni sili v vozliščih KE : in Za konstantno je : rezultanta se razdeli na obe vozlišči.
13. Kako je zajet vpliv temperaturne obremenitve pri MKE?
Kot ekvivalentni sili v vozliščih, ki povzročita enak raztezek KE kot sprememba temperature : in Za konstantno je in .
14. Opiši postopek reševanja z MKE.
- Geometrijski model: območje razdelimo na KE, vozlišča podamo s koordinatami v globalnem K.S.
- Na vsakem KE aproksimiramo primarno spremenljivko (koeficienti so vozliščni pomiki) in jo vstavimo v šibko obliko integralske formulacije.
- Funkcije izberemo po Galerkinu (). Za 2-vozliščni KE dobimo sistem KE:
- Izračunamo obremenitve KE (porazdeljena in temperaturna obremenitev).
- Sisteme KE sestavimo v globalni sistem (pri več KE ob upoštevanju konsistentnosti prehoda).
- Upoštevamo robne pogoje: v vsakem robnem vozlišču je znan pomik ali sila.
- Rešimo sistem in dobimo neznane pomike in sile v vozliščih.
- Po območju KE izračunamo , deformacijo , osno silo in napetost . Pri 2-vozliščnem KE so te veličine po KE konstantne.
Predavanje 6
MKE + MRE
1. Kako se pri MKE upošteva konsistentnost prehoda iz enega podobmočja v drugega?
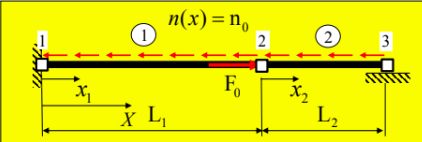
Pogoje konsistentnega prehoda upoštevamo za primarno in za sekundarno spremenljivko v vozlišču, ki je skupno dvema KE.
Primarna spremenljivka (zveznost pomika): skupno vozlišče ima en sam pomik. Ker globalna os in lokalni osi sovpadata, velja : Problem ima tako 3 neznane vrednosti primarne spremenljivke. Sistem vsakega KE razširimo na vse 3 globalne neznanke:
KE 1 :
KE 2 :
Ker v obeh sistemih nastopajo iste neznanke, ju seštejemo :
Ta sistem 3 enačb se nanaša na celotno območje in ima 7 neznank ().
Robna pogoja in odpravita 2 neznanki.
Sekundarna spremenljivka (ravnotežje sil v vozlišču 2, ) :
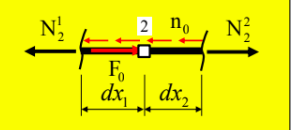
Pogoj konsistentnega prehoda za sekundarno spremenljivko je torej statično ravnotežje notranjih in zunanjih sil na meji med KE. Neznani sili in smo nadomestili z znano silo . Ostanejo 3 neznanke () in sistem je rešljiv (za ):
2. Opišite značilnosti sistema linearnih enačb, ki ga dobimo z MKE.
- Število enačb je enako številu prostostnih stopenj: (število vozlišč × število primarnih neznank v vozlišču).
- Sistem dobimo s seštevanjem razširjenih sistemov posameznih KE (vsaka enačba vsebuje vse neznanke). Na levi strani dobimo togostno matriko celotne konstrukcije.
- Togostna matrika je simetrična in pasovna (neničelni členi so ob diagonali). Odvisna je le od geometrije in materiala, ne od robnih pogojev.
- Pred reševanjem upoštevamo robne pogoje in pogoje konsistentnega prehoda (prejšnje vprašanje).
- Pomik in notranja osna sila v vozlišču nastopata v konjugiranih parih: če je pomik neznan, je sila znana, in obratno. Za primer iz prejšnjega vprašanja:
- Enačbe z znanim pomikom izločimo. Ostane simetričen sistem za neznane pomike, rešljiv npr. s Cholesky razcepom. Sekundarne veličine nato izračunamo iz sistemov posameznih KE.
3. Kako določimo funkcijo v primeru MRE?
MRE izhaja iz inverzne oblike integralske formulacije:
Aproksimacijo izvedemo le na robu območja. V 1D sta to točki in , aproksimacijski vrednosti , sta konstanti:
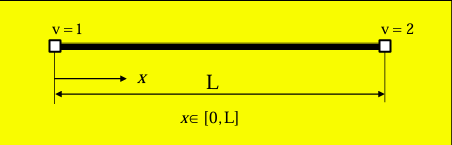
Funkcijo dobimo iz rešitve diferencialne enačbe z Diracovo funkcijo (vprašanje 4) na desni strani:
Po prvi integraciji dobimo:
kjer je Heavisideova funkcija (vprašanje 5):
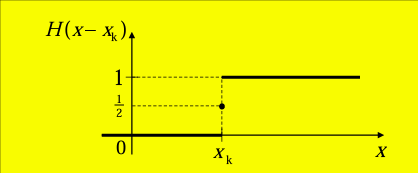
Po drugi integraciji dobimo . Za konstanten : Iz pogoja sledi : Za robno točko 2 () uporabimo zrcalno funkcijo .
Funkcijo vstavimo v inverzno obliko integralske formulacije :
Neznanke so 4: , , in . Dve enačbi dajo robni pogoji, dve pa izbira funkcij .
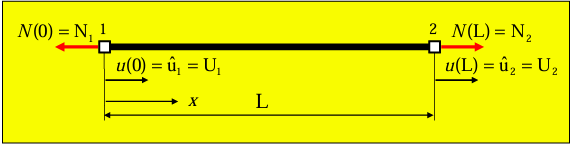
4. Definirajte Diracovo funkcijo.
je Diracova (impulzna) funkcija z lastnostmi : Pod integralom izbere vrednost funkcije v točki : Je odvod Heavisideove funkcije: .
5. Definirajte Heavisidovo funkcijo.
je Heavisideova koračna funkcija, definirana s predpisom:
Njen odvod je Diracova funkcija: .
6. Opiši postopek reševanja z MRE.
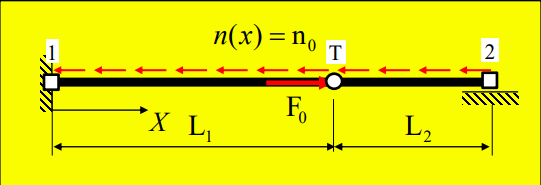
Postopek na primeru palice dolžine s porazdeljeno obremenitvijo (proti osi , zato ) in točkovno silo pri :
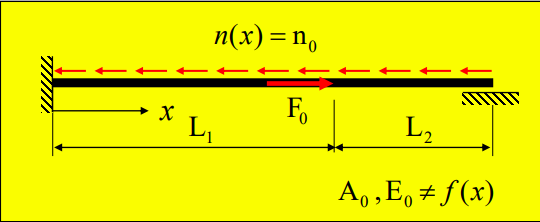
1. Geometrijski model: le robni točki 1 () in 2 (). Neznanke so .
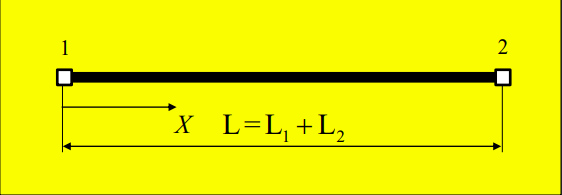
2. Točkovne obremenitve zapišemo z Diracovo funkcijo kot porazdeljeno obremenitev (v enakih enotah kot ) :
3. Enačba za robno točko 1:
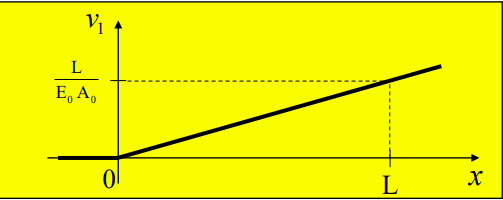
4. Enačba za robno točko 2:
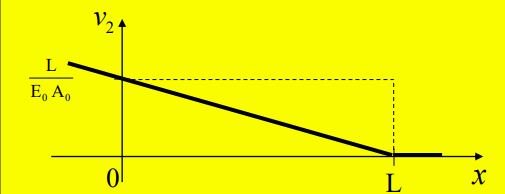
Enako kot prej vstavimo v inverzno obliko in upoštevamo lastnosti funkcij in : Integral: Enačba za točko 2 :
5. Robni pogoji: imamo 2 enačbi s 4 neznankami ().
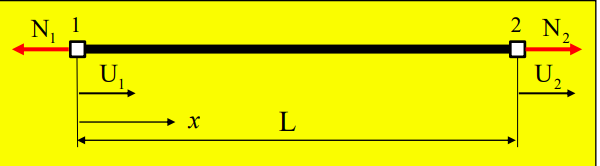
6. Rešitev: in Vrednosti sta enaki eksaktni rešitvi.
7. Vrednosti v notranjosti izračunamo naknadno, za vsako točko posebej. Za točko T pri :
7. Primerjajte MKR in MKE.
MKR izhaja iz osnovne oblike integralske formulacije () in izpolnjuje DE le v diskretnih točkah. MKE temelji na šibki obliki (); aproksimacija je definirana na celotnem območju.
Pri MKR potrebujemo zaradi centralne diferenčne sheme za robne pogoje z odvodom dodatne točke izven območja. Pri MKE so robne vrednosti sekundarne spremenljivke neposredno v šibki obliki.
Pri MKE robne pogoje za primarno in sekundarno spremenljivko izpolnimo eksaktno. Pri MKR robni pogoj za sekundarno spremenljivko izpolnimo le aproksimativno. Enako velja za pogoje prehoda med podobmočji: MKE jih izpolni eksaktno (ravnotežje sil v vozlišču), MKR potrebuje dodatne točke.
8. Primerjajte MKR in MRE.
MRE temelji na inverzni obliki integralske formulacije; DE je popisana na celotnem območju (rešitev ni nujno eksaktna). MKR temelji na diferenčni shemi, ki DE izpolnjuje le v diskretnih točkah.
MRE ima neznanke le na robu območja, zato je sistem majhen, a z polno matriko. Vrednosti v notranjosti mora izračunati naknadno, za vsako točko z dodatno funkcijo . Pri MKR so notranje vrednosti znane takoj po rešitvi sistema.
Robne pogoje za primarno in sekundarno spremenljivko MRE izpolni eksaktno. MKR eksaktno izpolni le robne pogoje za primarno spremenljivko.
Točkovne obremenitve v notranjosti MRE upošteva z Diracovo funkcijo kot porazdeljeno obremenitev. Območje MRE mora biti iz enega materiala. Pri MKR za prehod med podobmočji uporabimo dodatne točke za primarno in sekundarno spremenljivko.
9. Primerjajte MKE in MRE
Obe metodi izhajata iz integralske formulacije: MKE iz šibke (), MRE iz inverzne (). Rešitev je popisana na celotnem območju.
Togostna matrika MKE je velika, a simetrična in pasovna, zato je sistem lažje rešljiv. Matrika MRE je manjša (neznanke le na robu), a polna.
MKE da vrednosti primarne in sekundarne spremenljivke v vseh vozliščih. MRE da le robne vrednosti, notranje izračunamo naknadno.
Pri obeh metodah robne pogoje izpolnimo eksaktno.
Pri MKE ima lahko vsak KE svoje snovne lastnosti, pogoje prehoda pa izpolnimo eksaktno (primarna in sekundarna spremenljivka). Območje MRE mora biti iz enega materiala, točkovne obremenitve v notranjosti pa upoštevamo z Diracovo funkcijo. Metodi lahko tudi kombiniramo.
Predavanje 7
Prevod toplote
1. Katere so primarne in sekundarne veličine v primeru obravnave prevoda toplote?
Pri prevodu toplote je primarna spremenljivka temperatura , sekundarna spremenljivka pa je toplotni tok .
2. Kako pridemo do zveze med temperaturo in toplotnim tokom?
Termalno stanje v trdnem mediju definira temperaturno polje . Množica točk z enako temperaturo določa časovno spremenljivo izotermalno ploskev
V opazovanem trenutku naj bo v točki temperatura :
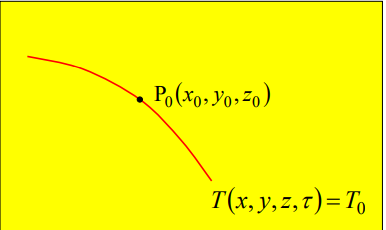
Za točke na isti izotermalni ploskvi velja (odvodi v točki ):
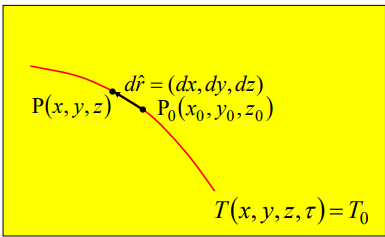
To je skalarni produkt :
kjer sta
in
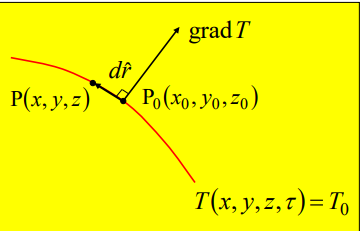
Vektor je torej pravokoten na izotermalno ploskev. Usmerjen je v smeri naraščajoče temperature, saj za točko na sosednji ploskvi , velja :
Vektorja in oklepata oster kot.
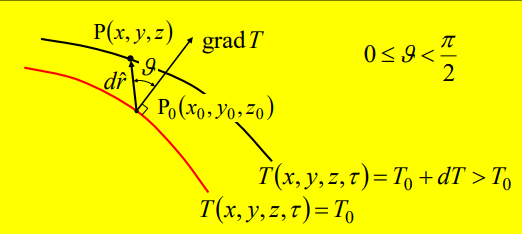
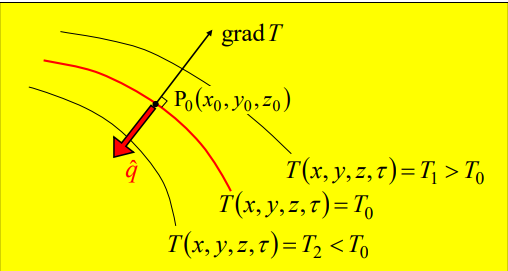
Med izotermalnima ploskvama in se prenaša energija v obliki toplotnega toka, t.j. količine toplote, ki v časovni enoti preide enoto površine izotermalne ploskve. Toplotni tok določa Fourierjev zakon :
je toplotna prevodnost. Toplotni tok je usmerjen v smeri padajoče temperature. Komponenta v smeri normale je .
3. Izpeljava diferencialne enačbe za 1D prevod toplote.
Obravnavamo homogeno in izotropno trdno telo, ki ni v termičnem ravnovesju, zato se temperatura s časom spreminja. Nanjo vplivata izmenjava toplote z okolico na mejah telesa in morebitno generiranje toplote v telesu.
Enačbo izpeljemo iz energijske bilance na diferencialnem volumskem elementu v času .
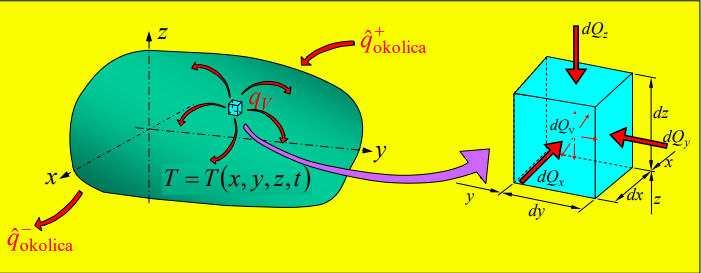
Akumulirana notranja energija je enaka vsoti v elementu generirane toplote in toplote , ki je prešla ploskve elementa : Akumulirana energija se izkaže v spremembi temperature : kjer sta specifična gostota in specifična toplota.
Generirana toplota : kjer je polje toplotnih izvirov.
Prevod toplote v -smeri : in 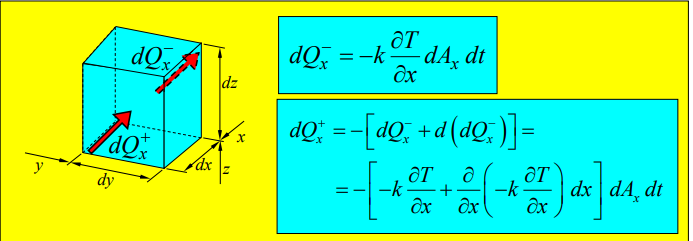
Toplota na mestu izstopa(A)/vstopa(B), na mestu pa vstopa(A)/izstopa(B) skozi ploskev . Zaradi prostorskega spreminjanja temperature velikosti nista enaki:
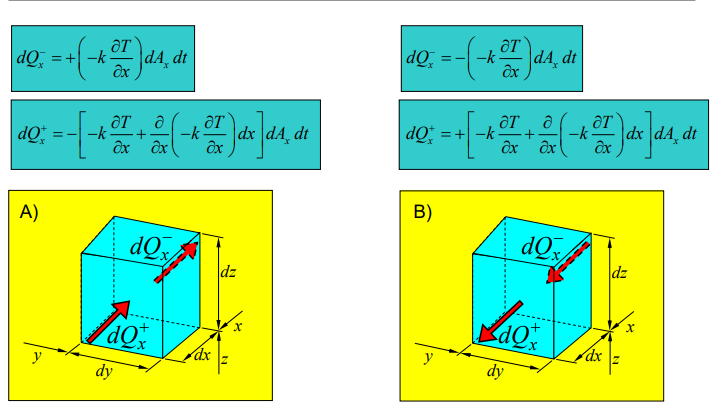
V elementu akumulirana toplota v -smeri je : Enako za in smer, . Bilanca po deljenju z da vodilno enačbo prevoda toplote v trdninah : Za 1D primer () : Za konstanten : Za stacionarne primere () odpade desna stran :
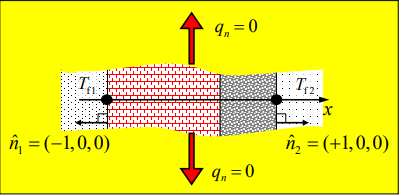
4. Kako se upošteva konvektivni odvod toplote s površine telesa?
Kot robni pogoj za sekundarno spremenljivko. Konvektivni toplotni tok je posledica obtekajočega fluida s temperaturo in prestopnostnim koeficientom konvekcijskega prenosa toplote :
je toplotni tok v smeri normale na površino. Določa temperaturni gradient () :
5. Kako se upošteva odvod toplote s površine telesa s sevanjem?
Kot robni pogoj za sekundarno spremenljivko. Sevalni toplotni tok oddaljenega telesa s temperaturo je določen s Stefan-Boltzmannovim zakonom :
kjer sta in Stefan-Boltzmannova konstanta in emisivnost.
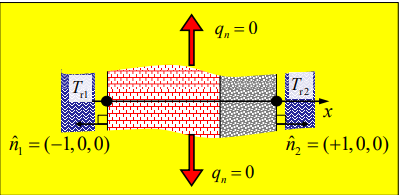
Ker neznana temperatura nastopa na četrto potenco, bi morali reševati nelinearne enačbe. Problem lineariziramo s prestopnostnim koeficientom sevalnega prenosa toplote , kar zahteva iterativno reševanje ( je odvisen od neznane ) : Temperaturni gradient pa lahko zapišemo kot :
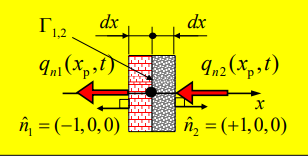
6. Zapišite enačbe, ki popisujejo toplotne razmere na mejni površini med dvema različnima materialoma.
Na skupni meji med podobmočjema in morajo biti izpolnjeni pogoji konsistentnosti prehoda za primarno in sekundarno spremenljivko.

Predavanje 8
Prevod toplote - primeri
1. Aproksimacija primarne spremenljivke v primeru tri-vozliščnega 1D KE.
Enako kot pri dvo-vozliščnih elementih uporabimo aproksimacijsko funkcijo oblike :
Kjer je polinom druge stopnje . Vozlišča so v . Vsaka funkcija je v svojem vozlišču enaka 1, v ostalih dveh pa 0, npr.:
Analogno velja za drugi 2 funkciji. Na koncu dobimo naslednje funkcije:

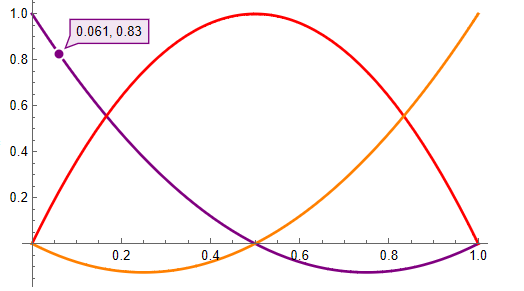
Enako aproksimacijsko funkcijo bi dobili z Lagrangeovo interpolacijo. Skozi točke .
2. Izpeljava tro-vozliščnega 1D KE za osno obremenjen konstrukcijski element.
Izhodišče za izpeljavo tro-vozliščnega končnega elementa je šibka integralska formulacija, ki ima sledečo obliko : operator je v tem primeru (osna sila ).
Naslednji korak je, da določimo aproksimacijsko funkcijo za primarno spremenljivko : Kjer je funkcija polinom druge stopnje in mora zadostovati enakim pogojem kot v prejšnjem primeru. Po tem, ko določimo vrednosti funkcij , in lahko zapišemo aproksimacijsko funkcijo : Izračunajmo še odvod funkcije, ki ga bomo potrebovali pozneje : Ker imamo tro-vozliščni končni element potrebujemo za zapis rešitve 3 enačbe, ki jih dobimo iz izbire funkcije . Funkcijo izberemo po Galerkinovem pristopu :
- Funkcije vstavimo v glavno enačbo (šibka integralska oblika) in dobimo sistem 3 enačb: 1.Enačba: 2.Enačba: 3. Enačba:
Enačbe lahko zapišemo v matrični obliki - enačba 3-vozliščnega KE :
3. Izpeljava dvo-vozliščnega 1D KE za enoosni prevod toplote.
Izhajamo iz enačbe stacionarnega prevoda toplote : Za izpeljavo KE potrebujemo enačbo zapisati v šibki integeralski obliki : Za določitev aproksimacijske funkcije uporabimo funkcijo : Kjer sta funkciji in polinoma prve stopnje : Ker je KE dvo-vozliščni potrebujemo za zapis enačbe KE 2 enačbi. Dobimo ju z izbiro funkcij po Galerkinovem pristopu :
- Če vstavimo funkciji v glavno enačbo problema dobimo 2 enačbi, ki v matričnem zapisu izgledata tako : Tukaj sta in toplotna tokova v vozliščih KE :
4. Izpeljava tri-vozliščnega 1D KE za enoosni prevod toplote.
Ponovno začnemo s šibko obliko integralske enačbe : Potrebujemo izbrati aproksimacijsko funkcijo : Kjer so funkcije :
Za zapis enačbe KE potrebujemo 3 enačbe, ki jih dobimo z izbiro po Galerkinovem pristopu :
Funkcije in njihove odvode vstavimo v glavno enačbo. Dobimo sistem 3 enačb :
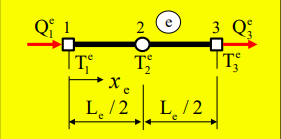
5. . Primerjajte dvo-vozliščni 1D KE za osno obremenjen konstrukcijski element in za enoosni prevod toplote.
Osna obremenitev : Prevod toplote :
- Obe DE sta drugega reda in enake oblike: , , .
- Primarna spremenljivka: pomik oz. temperatura . Sekundarna: osna sila oz. toplotni tok .
- Aproksimacija (, ) in matrika KE sta enaki.
- V vektorju sekundarnih spremenljivk sta predznaka zamenjana ( oz. ), ker ima toplotni tok v definiciji minus.
6. Kako lahko izboljšamo natančnost rešitve pri uporabi polinomske aproksimacije?
Lahko povečamo stopnjo polinoma (npr. iz 3. na 5. stopnjo) in DE izpolnimo v več točkah. Rešitev se izboljša, a z večanjem stopnje narašča numerična napaka računanja, ker v matriki nastopajo koordinate na visoke potence.
Boljše je, da območje razdelimo na več podobmočij. Vsako podobmočje aproksimiramo s svojim polinomom nizke stopnje (minimalna stopnja je red vodilne DE, tu 2). Podobmočja so manjša tam, kjer se spremenljivka hitreje spreminja. Na mejah moramo izpolniti pogoje konsistentnega prehoda (npr. , ). Na tem pristopu temelji MKE.
7. Kako lahko izboljšamo natančnost rešitve pri reševanju z MKR?
Zmanjšamo korak , tj. zgostimo mrežo (rešitev konvergira k eksaktni, a je sistem enačb večji) ali pa opazovano območje razdelimo na več polj. To nam omogoča, da na območjih z večjimi gradienti uporabimo bolj gosto mrežo. Drugje pa lahko prihranimo pri času računanja z redkejšo mrežo.
8. Kako lahko izboljšamo natančnost rešitve pri reševanju z MKE?
- Uporabimo več (krajših) KE.
- Prilagodimo velikost KE: krajše KE tam, kjer se primarna spremenljivka hitreje spreminja.
- Dvo-vozliščne KE zamenjamo s tri-vozliščnimi (višja stopnja aproksimacije).
- Kombiniramo tri- in dvo-vozliščne KE: tri-vozliščne tam, kjer je gradient primarne spremenljivke večji.
Predavanje 9
Reševanje časovno odvisnega prevoda toplote
1. Kako rešujemo časovno odvisne probleme?
Matematični popis fizikalnega dogajanja podaja vodilna enačba časovno odvisnega prevoda toplote v trdnini. Zaradi enostavnejšega prikaza obravnave časovno odvisnega temp. polja, obravnavamo v nadaljevanju 1D prevod toplote pri konstantni prevodnosti , gostoti in toplotni kapaciteti :
Pri časovno odvisnem problemu moramo poleg robnih pogojev določiti tudi začetno temperaturno stanje :
Pri določitvi parcialnega odvoda temperature po času upoštevajmo, da funkcijske odvisnosti temperature od časa ne poznamo, zato se poslužimo diferenčnega zapisa parcialnega odvoda :
Moramo upoštevati, da je čas progresivna veličina 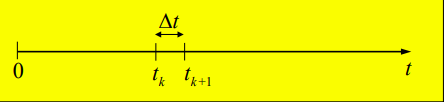
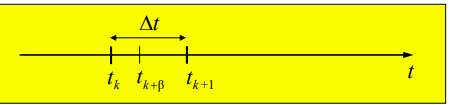
Vodilno enačbo problema lahko zapišemo na sledeči način : Z izbiro koeficienta določimo časovni trenutek , v katerem izpolnjujemo DE (: korak naprej, : korak nazaj, : Crank-Nicolson). Aproksimativno vrednost temperature in volumske generacije toplote za izbrani časovni trenutek zapišemo :
2. Reševanje časovno odvisnega prevoda toplote po MKR
V primeru 1D prevoda toplote v trdnini obravnavamo diskretne vrednosti temperature v prostoru in času.

Vodilno enačbo problema : Zapišemo v diferenčni obliki za točko in časovni trenutek : Linearno aproksimacijo temperature in volumske generacije toplote v trenutku v odvisnosti od diskretnih vrednosti za časovna intervala in zapišemo kot : Z izbiro dobimo metodo diferenčnega koraka naprej (), nazaj () ali Crank-Nicolson (). Začnemo z začetnim stanjem in računamo korak za korakom do . Odvode v robnih pogojih zapišemo s centralno shemo, zato vpeljemo dodatne točke izven območja.
3. Navedite značilnosti metode diferenčnega koraka naprej.
Za primer izbire , DE problema izpolnjujemo eksplicitno v točki v časovnem trenutku :
Grafično lahko diskretne vrednosti temperature, ki nastopajo v zgornji enačbi, prikažemo na sledeči način :
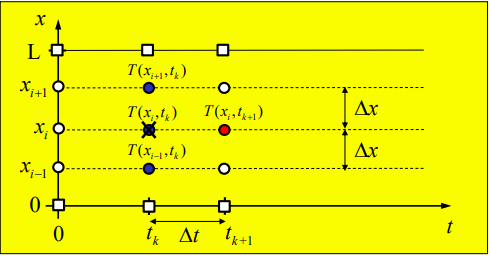
Rdeč krogec predstavlja edino neznano vrednost v DE, medtem ko modri krogci predstavljajo že znane diskretne vrednosti temperature, ki nastopajo v diferenčni enačbi.
Ker je to edina neznanka v diferenčni enačbi jo lahko izrazimo : Enačba nam omogoča, da lahko izračunamo vse neznane diskretne vrednosti v časovnem trenutnku brez reševanja sistema enačb.
Prikazani numerični postopek reševanja časovno odvisnega problema je poimenovan Forward-Difference Method oz. diferenčna metoda naprej.
Rezultati reševanja so pogojno numerično stabilni. Za stabilno rešitev mora veljati pogoj :
4. Navedite značilnosti metode diferenčnega koraka nazaj.
Če si izbiremo . Diferencialno enačbo problema v tem preimeru implicitno izpolnjujemo v točki v časovnem trenutku :
Grafično lahko diskretne vrednosti temperature, ki nastopajo v zgornji enačbi, prikažemo na sledeči način :
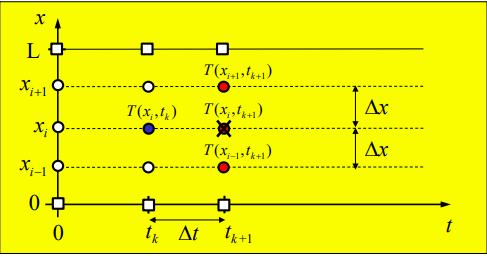
V diferenčni enačbi so sedaj tri neznane vrednosti :
- Enačbo lahko preuredimo tako, da so na levi strani enačaja vse neznane vrednosti, na desni pa vse znane : Za keoficiente pred temperaturami lahko vpeljemo naslednje okrajšave :
- S temi koeficienti lahko zgornjo enačbo zapišemo v krajši obliki : Izraz omogoča izračun vseh neznanih diskretnih vrednosti temperature v časovnem trenutnku na način, da se tvori sistem linearnih enačb, pri čemer mora biti število enačb enako številu neznanih diskretnih vrednosti. V sistemu enačb morajo biti zajeti tudi robni pogoji.
Numerični postopek reševanja problema se imenuje Backward-Difference method.
Rezultati reševanja so brezpogojno numerično stabilni. Natančnost rešitve zavisi od izbire časovnega koraka .
5. Navedite značilnosti metode pod imenom Crank-Nicolson
Za primer ko je , diferencialno enačbo problema izpolnjujemo v točki v časovnem trenutku :
Diskretne vrednosti temperature in generacije toplote v časovnem trenutku aproksimirajmo upoštevajoč linearno interpolacijo :
V diferenčni enačbi lahko tako nadomestimo diskretne vrednosti temperature vezane na časovni trenutek :
Grafično lahko diskretne vrednosti temperature, ki nastopajo v zapisani enačbi prikažemo na sledeči način :

- Z novimi konstantami lahko zapišemo skrajšano obliko enačbe v točki in časovnem trenutku : Izraz omogoča izračun vseh neznanih diskretnih vrednosti temperature v časovnem trenutku na način, da se tvori sistem linearnih enačb, pri čemer mora biti število enačb enako številu neznanih diskretnih vrednosti. V sistemu enačb morajo biti zajeti robni pogoji.
Prikazana metoda se imenuje Crank-Nicolson (CN) metoda. Od vseh treh navedenih metod je najbolj natančna in je brezpogojno numerično stabilna.
6. Reševanje časovno odvisnega prevoda toplote po MKE.
Izhodišče je diferencialna enačba problema :
Enačbo preoblikujemo v šibko obliko integralske formulacije, ki se, v primeru upoštevanja časovne odvisnosti za 1D primer prevoda toplote v trdnini zapiše kot : Formula se nanaša na posamezni KE v časovnem trenutku .
Enačbo izpeljujemo za dvo-vozliščni KE, s katerim lahko obravnavamo 1D prostorsko in časovno spreminjanje temperature. Grafično lahko dvo-vozliščni KE prikažemo na naslednji način :
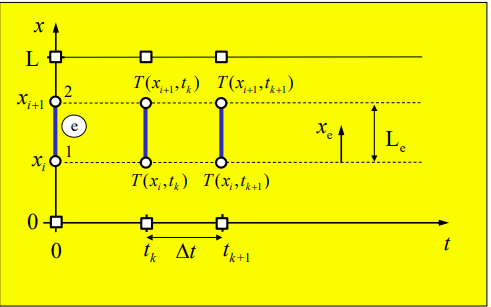
Raporeditev temperature v KE v trenutku je podana z aproksimacijo : V skladu z Galerkinovim pristopom izberemo za funkciji :
- V analizi časovno ustaljenega prevoda toplote smo že uporabili dvo-vozliščni KE, tako da matrično obliko dela enačbe, v katerem ni prispevka časovne toplotne inercije materiala, že poznamo :
Izvrednotimo integral : Upoštevajoč aproksimacijo temperature za primer dvo-vozliščnega KE : Matrični zapis izvrednotenega integrala je oblike : Enačbo pomnožimo z in zapišemo na krajše : Linearno aproksimacijo diskretne vrednosti temperature, toplotnega toka in volumske generacije toplote v časovnem trenutku v odvisnosti od diskretnih vrednosti za časovne trenutke in zapišemo : Po sestavljanju prispevkov vseh KE dobimo glede na izbiro :
- (korak naprej):
- (korak nazaj):
- (Crank-Nicolson):
V vseh treh primerih rešujemo sistem enačb, ker ni diagonalna.
7. Od česa zavisi velikost stabilnega koraka pri metodi diferenčnega koraka naprej?
Največji stabilni časovni korak je odvisen od snovnih lastnosti (toplotne prevodnosti , gostote , specifične toplote ) in od koraka mreže : Ker je , gostejša mreža zahteva bistveno manjši časovni korak.
8. Posebnost reševanja časovno odvisnega prevoda toplote po MKE z metodo diferenčnega koraka naprej?
Posebnost: za razliko od MKR je tudi pri koraku naprej treba reševati sistem enačb, ker matrika ni diagonalna. Temu se izognemo z diagonalizacijo matrike .
Ob izbiri koeficienta , diferencialno enačbo problema izpolnjujemo v območju KE v časovnem trenutku :

Matrični zapis enačbe preide iz : na : Enačbo preuredimo, da so neznane vrednosti na levi strani enačaja : Dobljeni sistem enačb lahko razširimo na celotno domeno in seštejemo posamezne prispevke KE. Tako dobimo sistem enačb celotnega problema : Dobljeni sistem enačb nam omogoča izračun vozliščnih vrednosti temperature v časovnem trenutku . Ker ni diagonalna, brez reševanja celotnega sistema enačb v tem primeru ne gre.
Lahko se izognemo reševanju sistema enačb z diagonalizacijo matrike . Izvedemo jo tako, da najprej diagonaliziramo matriko elementa : Z razširitvijo na vse prostostne stopnje problema in s seštevanjem prispevkov posameznih KE dobimo diagonalizirano matriko : Razširjena matrika omogoča zapise enačbe KE na sledeč način : Enačba nam z diagonalizirano matriko omogoča izračun vseh diskretnih vrednosti temperature v časovnem trenutku brez reševanja sistema enačb.
Predavanje 10
Metoda končnih volumnov
1. Izpeljava izhodiščne enačbe za MKV za primer reševanja nestacionarnega prevoda toplote v trdnini.
Metodo končnih volumnov (MKV) bomo prikazali na primeru prevoda toplote v trdnini.
Izhodiščno enačbo problema predstavlja sledeča enačba : Enačbo lahko zapišemo tudi v sledeči obliki :
Izvedemo integracijo diferencialne enačbe po obravnavanem območju in dobimo :
V skladu z divergenčnim teoremom (Gaussov izrek), lahko integral po območju prevedemo v integral po površini obravnavanega območja :
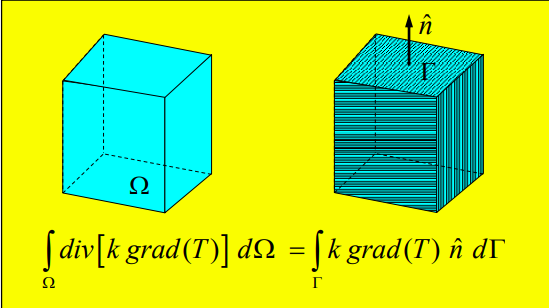
Izhodiščno enačbo za metodo končnih volumnov tako zapišemo kot :
2. Izpeljava enačbe za posamezni KV za primer reševanja nestacionarnega prevoda toplote v trdnini.
Omejimo se na 1D primer nestacionarnega prevoda toplote, pri čemer so . V takšnem primeru izkazuje temperaturno polje lastnost : Gradient temperature je v tem primeru enak : Integralska enačba pa se preoblikuje v obliko : Pri čemer je ploščina prereza z normalo v smeri.
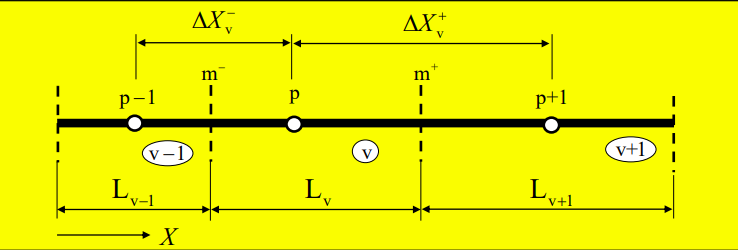
Obravnavano območje razdelimo na podobmočja , imenovana končni volumni (KV) (). Vsakemu KV pripada lokalni koordinatni sistem .
V podobmočju posameznega KV se nahaja točka KV (), v kateri se določa diskretna vrednost primarne spremenljivke, ki je v obravnavanem primeru vrednost temperature .
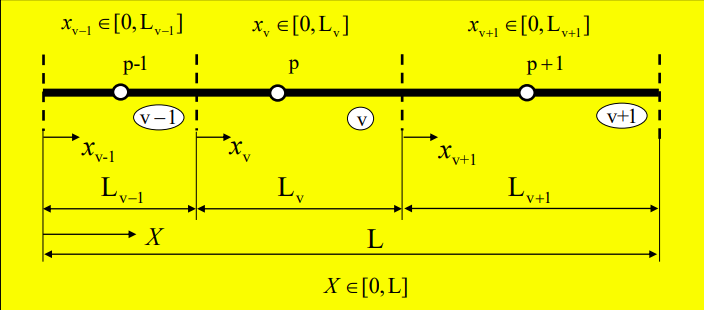
Obravnavajmo posamezni KV v časovnem trenutku . Integral po celotnem območju nadomestimo z vsoto integralov po posameznem KV :
Ker ne poznamo funkcije temperature, lahko integral v vsoti na levi strani enačbe za posamezni KV aproksimativno zapišemo :
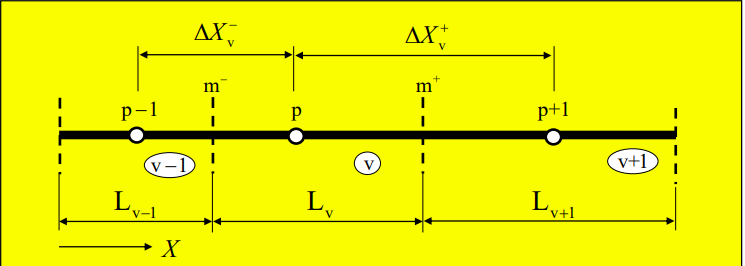
Integral v vsoti na desni strani pa za posamezni KV aproksimativno zapišemo :
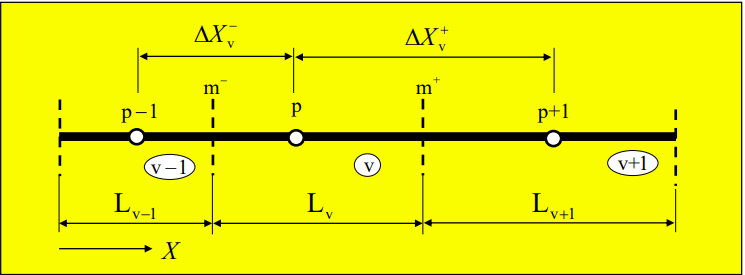
Enačbo za posamezni KV sedaj zapišemo kot :
Za krajši zapis lahko vpeljemo še nekaj konstant :
Krajši zapis enačbe :
3. Kako so upoštevani robni pogoji pri MKV?
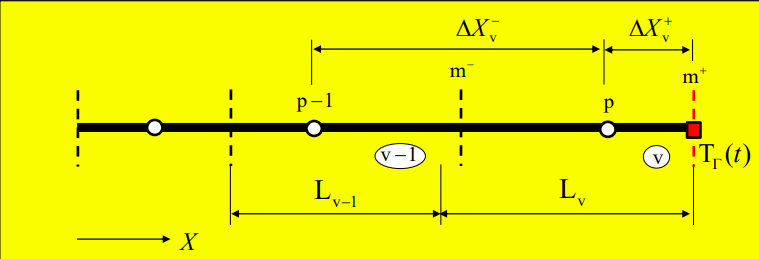
Obravnavajmo robne pogoje, ki se nanašajo na 1D prevod toplote v trdnini v skladu z MKV. Enačba za KV, ki se nahaja na robu obravnavanega območja, vključuje tudi robne pogoje.
V primeru, ko je na robu območja poznana temperatura , integral na levi strani enačaja v enačbi za posamezni KV, ki se nahaja na robu območja in je robna vrednost poznana na meji - na levi , zapišemo :
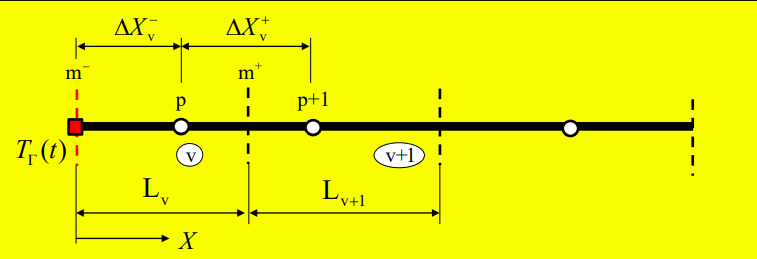
Če je robni pogoj poznan na meji , potem integral zapišemo tako :
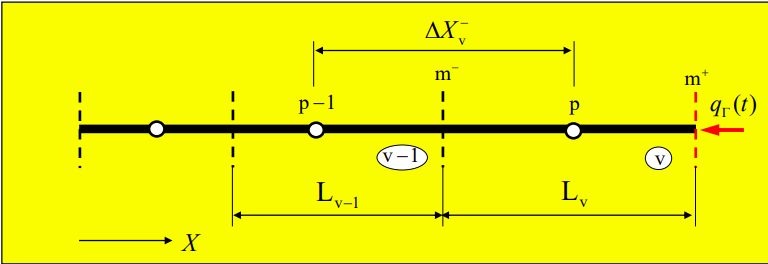
V primeru, ko je na robu območja poznan toplotni tok , integral na levi strani enačaja v enačbi za posamezni KV, ki se nahaja na robu obravnavanega območja in je robna vrednost poznana na meji , zapišemo :
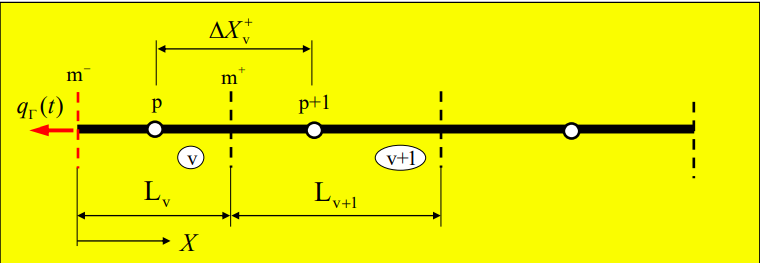
Če je robna vrednost poznana na meji , potem integral zapišemo v obliki :
V primeru, ko je rob območja izpostavljen konvektivnemu toplotnemu toku , integral na levi strani enačaja v enačbi za posamezni KV, ki se nahaja na robu obravnavanega območja in je robna vrednost poznana na meji , zapišemo :
Kjer je :
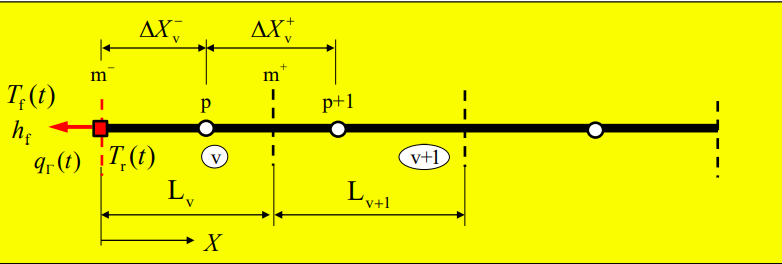
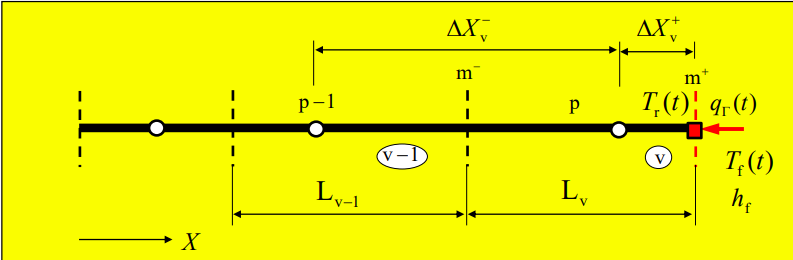
Če je robna vrednost toplotnega toka poznana na meji , potem integral zapišemo v sledeči obliki : Kjer je (pozitiven v smeri , tj. v območje) : (Na prosojnici je v števcu , kar da napačen predznak: pri mora toplota iz območja odtekati.)
Pri upoštevanju konvekcije na robu obravnavanega območja moramo upoštevati da temperatura na robu ni neznanka problema pri obravnavanju z MKV.
4. Kako izpolnimo pogoje konsistentnosti prehoda pri MKV?
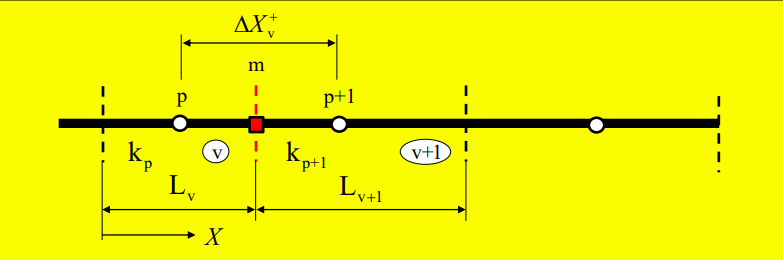
Pogoj konsistentnega prehoda na meji med končnima volumnoma v primeru, ko gre za spremembo toplotne prevodnosti , izpolnimo tako, da izračunamo nadomestno toplotno prevodnost, ki velja za mejo med njima : je harmonična sredina (zaporedno vezana toplotna upora, točki in enako oddaljeni od meje). Toplotni tok skozi mejo je v enačbah obeh KV isti člen, zato je zveznost toka samodejno izpolnjena.
5. Kako je upoštevana znana temperatura na robu obravnavanega območja pri MKV?
V primeru, ko je na robu območja poznana temperatura , integral na levi strani enačaja v enačbi za posamezni KV, ki se nahaja na robu območja in je robna vrednost poznana na meji - na levi , zapišemo :
Če je robni pogoj poznan na meji , potem integral zapišemo tako :
6. Kako je upoštevan znani toplotni tok na robu obravnavanega območja pri MKV?
V primeru, ko je na robu območja poznan toplotni tok , integral na levi strani enačaja v enačbi za posamezni KV, ki se nahaja na robu obravnavanega območja in je robna vrednost poznana na meji , zapišemo :
Če je robna vrednost poznana na meji , potem integral zapišemo v obliki :
7. Kako je upoštevan konvektivni toplotni tok na robu obravnavanega območja pri MKV?
V primeru, ko je rob območja izpostavljen konvektivnemu toplotnemu toku , integral na levi strani enačaja v enačbi za posamezni KV, ki se nahaja na robu obravnavanega območja in je robna vrednost poznana na meji , zapišemo :
Kjer je :
Če je robna vrednost toplotnega toka poznana na meji , potem integral zapišemo v sledeči obliki : Kjer je (pozitiven v smeri , tj. v območje) : (Na prosojnici je v števcu , kar da napačen predznak: pri mora toplota iz območja odtekati.)
Pri upoštevanju konvekcije na robu obravnavanega območja moramo upoštevati da temperatura na robu ni neznanka problema pri obravnavanju z MKV.
8. Primerjajte MKV z MKE.
V obeh primerih metoda temelji na integralski formulaciji, kar pomeni, da so zajete vse točke obravnavanega območja. Na robu obravnavanega območja pri MKE eksaktno izpolnjujemo tako primarno kot tudi sekundarno spremenljivko. Pri MKV pa eksaktno izpolnjujemo le sekundarno spremenljivko, primarno pa aproksimiramo. To je zato, ker je točka, v kateri določamo temperaturo KV nekje v notranjosti KV in ne na robu.
Na prehodu med podobmočji pri MKE zveznost primarne spremenljivke zagotovimo s skupnim vozliščem KE, sekundarno pa z vsoto vozliščnih tokov ( oz. točkovni izvor). Pri MKV je pogoj prehoda samodejno izpolnjen, ker je tok skozi skupno mejo v enačbah obeh KV isti člen. Če se toplotna prevodnost med podobmočji spremeni, izračunamo nadomestno toplotno prevodnost na meji med KV.
9. Primerjajte MKV z MKR.
V primeru MKV je osnova metode integralska formulacija, ki zajema vse točke opaznovanega območja. Pri MKR pa DE izpolnjujemo v diskretnih točkah s pomočjo aproksimacije s centralno diferenčno shemo. Na robu območja pri MKR primarno spremenljivko eksaktno popišemo, sekundarno pa aproksimiramo. Pri MKV je ravno obratno.
Na prehodu med podobmočji pri MKR primarno veličino na robu enega podobmočja enačimo s primarno veličino na robu drugega podobmočja, sekundarno veličino pa popišemo z aproksimacijo s pomočjo dodatnih točk. Pri MKV je pogoj prehoda samodejno izpolnjen, ker je tok skozi skupno mejo v enačbah obeh KV isti člen. Če se toplotna prevodnost med podobmočji spremeni, izračunamo nadomestno toplotno prevodnost na meji med KV.
Predavanje 11
Statika enoosnih upogibno obremenjenih elementov
1. Analizirajte vpliv temperaturne obremenitve na deformacijsko-napetostno stanje v konstrukcijskem elementu.
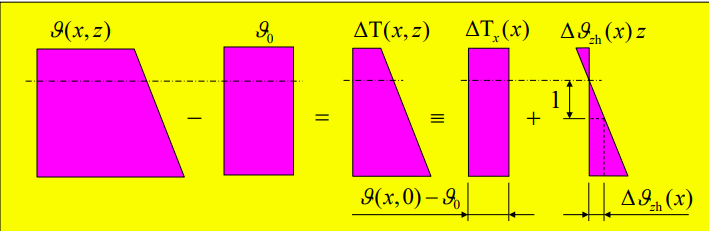
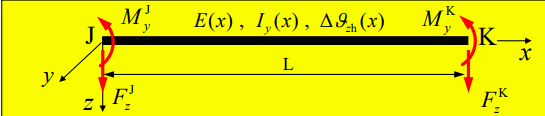
Analizirajmo raven enoosni element dolžine spremenljivega prečnega prereza in vztrajnostnega momenta iz linearno elastičnega materiala, ki je v krajiščih in obremenjen s točkovnima silama in , in točkovnima momentoma in ter vzdolž osi elementa z zvezno porazdeljeno prečno obremenitvijo , pri čemer je element vzdolž osi izpostavljen tudi temperaturni spremembi , ki se po višini prereza spreminja linearno. V neobremenjenem stanju je element v termičnem ravnotežju pri temperaturi okolice . Snovni lastnosti sta modul elastičnosti in temperaturni razteznostni koeficient . Upogibna obremenitev deluje v ravnini, ki jo določata težiščna os elementa in glavna vztrajnostna os prereza.
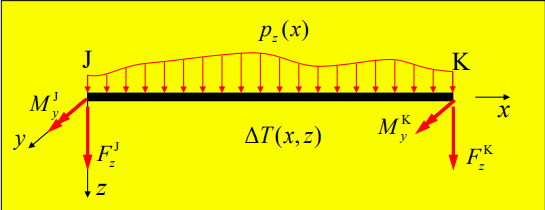
Analiza vpliva linearne temperaturne spremembe po prerezu elementa :
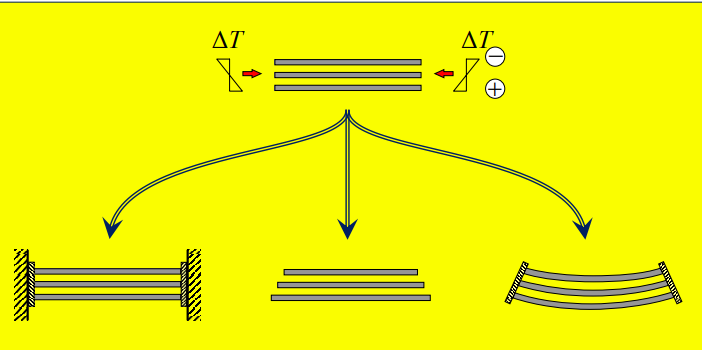
Od leve proti desni imamo :
- FIKSNO VPETA VLAKNA : ne morejo se premakinti, zato je zaradi tega se ustvarijo napetosti
- PROSTO VPETA VLAKNA : nimamo vpetja zato pride le do spremembe dolžine vlaken.
- POVEZANA VLAKNA : zaradi različnih sprememb dolžine posameznih vlaken pride do upogibnih deformacij. . To velja le če se temperatura po prerezu spreminja linearno.
Naj bosta , temperaturi obeh skrajnih površin oz. vlaken prereza na razdalji v smeri . Linearno spreminjanje temperature po višini prereza lahko zapišemo kot vsoto :
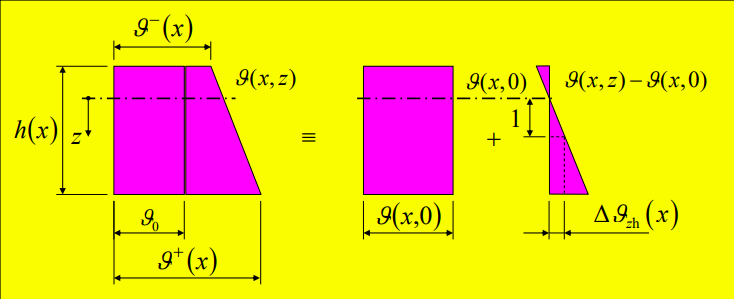
Glede na termično ravnovesno stanje pri je temperaturna sprememba določena z : Kjer smo vpeljali enačbo : Kar predstavlja spremembo temperature po višini.
Vpliv na deformacijsko-napetostno stanje:
- (enakomerni del) povzroči enakomerno osno raztezanje vseh vlaken (osni problem).
- (linearni del) povzroči upogib z ukrivljenostjo , brez osnega raztezka težiščne osi.
- Napetosti nastanejo le, če je temperaturna deformacija ovirana (podpore) ali če se po višini prereza ne spreminja linearno.
2. Izpeljava diferencialne enačbe za primer enoosnih upogibno obremenjenih konstrukcijskih elementov.
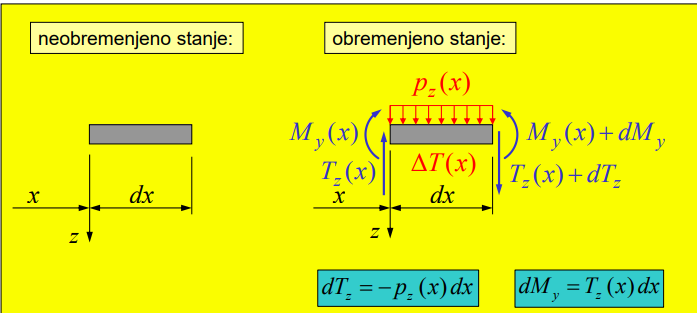
Od koordinate neodvisna sprememba vpliva na enakomerno dilatacijo vseh točk v prerezu, ne pa na upogibno deformiranje elementa, zato v nadaljevanju upoštevamo le upogibni del temperaturne spremembe : V analizi upogiba enoosnega elementa moramo upoštevati vodilne enačbe problema, ki izhajajo iz:
- Statičnega ravnotežja vseh obremenitev
- Deformacijske konsistentnosti
- Konstitucijskega obnašanja
Diferencialno enačbo problema izpeljemo z obravnavo diferencialno majhnega elementa v koordinatnem sistemu, ki ga določajo težiščna os elementa ter glavne vztrajnostne osi prereza. Glede na spremenljivost geometrijskih karakteristik prereza vzdolž osi elementa je potrebno še predpostaviti, da ležijo vsa težišča prerezov na premici ter da se usmerjenost glavnih vztrajnostnih momentov osi vzdolž prereza ne spreminja.
STATIČNO RAVNOTEŽJE :
DEFORMACIJSKA KONSISTENTNOST GLEDE NA POVES ELEMENTA :
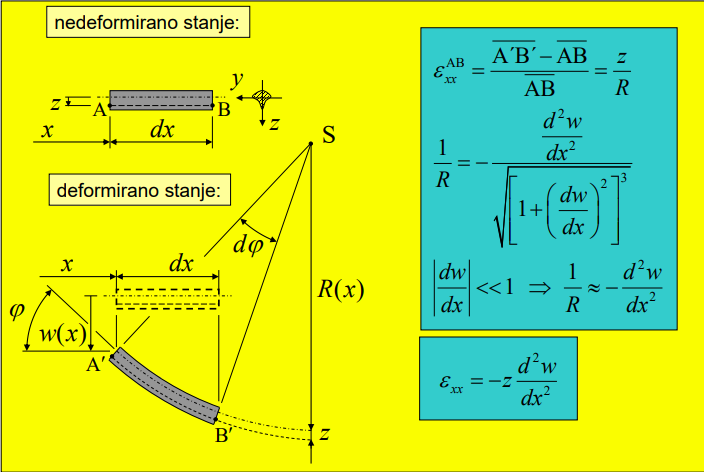
KONSTITUCIJSKO OBNAŠANJE - HOOKE-OV ZAKON : Iz zgornjih enačb lahko izpeljemo vodilno enačbo problema :
Kot prvo lahko združimo formulo za moment in deformacijo - enako kot pri osno obremenjenih nosilcih moramo upoštevati še temperaturno obremenitev. Celotna deformacija je vsota napetostnega in temperaturnega dela : Iz enačbe za statično ravnotežje lahko zapišemo : V enačbo lahko vstavimo še formulo za upogibni moment in dobimo vodilno enačbo problema : z upogibkom kot osnovno spremenljivko problema.
Bolj splošno - za vse primere upogibno obremenjenih elementov lahko enačbo zapišemo : Enačba je navadna diferencialna enačba četrtega reda in v celoti določa spreminjanje funkcije prečnega pomika, t.j. upogibka ter naklon upogibnice. Poleg tega določa tudi spreminjanje notranjih sil - prečne sile in upogibnega momenta vzdolž enoosnega elementa.
Fizikalne spremenljivke problema so:
- Upogibek - osnovna primarna spremenljivka
- Naklon - druga osnovna spremenljivka PRIMARNI SPREMENLJIVKI SKUPAJ TVORITA DEFORMACIJSKI VELIČINI
- Moment - prva sekundarna spremenljivka
- Prečna sila - druga sekundarna spremenljivka SEKUNDARNI SPREMNLJIVKI SKUPAJ TVORITA STATIČNI VELIČINI
Veličine nastopanjo v konjugiranih parih :
V odvisnosti od primarne spremenljivke izrazimo preostale veličine :
Rešitev problema podaja vodilna enačba, ki pa vključuje le vpliv zvezno porazdeljene prečne obremenitve ter temperaturne spremembe vzdolž elementa.
Da bo rešitev vodilne enačbe konsistentna tudi s premiki in obremenitvami v krajiščih in , mora rešitev zadostiti robnim pogojem na obeh krajiščih.
3. Zapišite pogoje konsistentnega prehoda med dvema podobmočjema v primeru upogibno obremenjenega konstrukcijskega elementa.
Na meji med podobmočji morajo biti izpolnjeni pogoji konsistentnosti prehoda, ki opredeljujejo obnašanje primarnih in sekundarnih spremenljivk problema ob prehodu iz enega podintervala v drugega.
Fizikalna konsistentnost problema se v primeru statične analize izkazuje :
- z zveznostjo porazdelitve snovnih točk vzdolž celotnega intervala ter njihovo nerazdružljivostjo, kar pogojuje tudi zveznost obeh primarnih spremenljivk in na prehodu () med posameznimi podintervali :
- s statičnim ravnotežjem med zunanjimi obremenitvami in notranjimi silami vzdlož celotnega intervala . V točkah, ki ne sovpadajo s krajišči podintervalov (), je ravnotežje zagotovljeno z izpolnitvijo diferencialne enačbe problema. Izpolnitev ravnotežja v krajiščih podintervalov () pa daje naslednji pogojni enačbi : kjer sta in sila in moment morebitne koncentrirane obtežbe v točki .
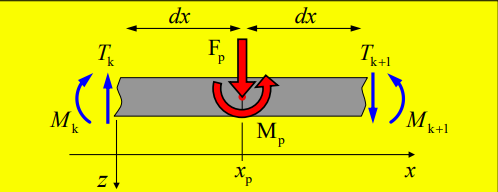
Iz zapisanih pogojev sledi, da sta sekundarni spremenljivki in nezvezni na meji med dvema intervaloma le v primeru, ko je meja obremenjena z ustrezno koncentrirano(točkovno) obtežbo. Skokovita sprememba sekundarne spremenljivke je po velikosti enaka velikosti momenta , sprememba sekundarne spremenljivke pa velikosti sile - vidimo na dveh enačbah zgoraj.
Iz odvisnosti med sekundarno spremenljivko in primarno spremenljivko zapišemo : Iz odvisnosti med sekundarno spremenljivko in primarno spremenljivko zapišemo : Iz enačb opazimo, da morebitna zveznost sekundarnih spremenljivk in na meji med dvema podintervaloma še ne zagotavlja tudi zveznosti višjih odvodov (od drugega naprej) primarne spremenljivke .
Ni del vprašanja, ampak verjetno še vseeno dobro znati.
Robni pogoji so definirani z znanimi velikostmi primarnih ali sekundarnih spremenljivk v obeh krajiščih : : :
4. Izpeljite centralno diferenčno enačbo za tretji odvod funkcije.
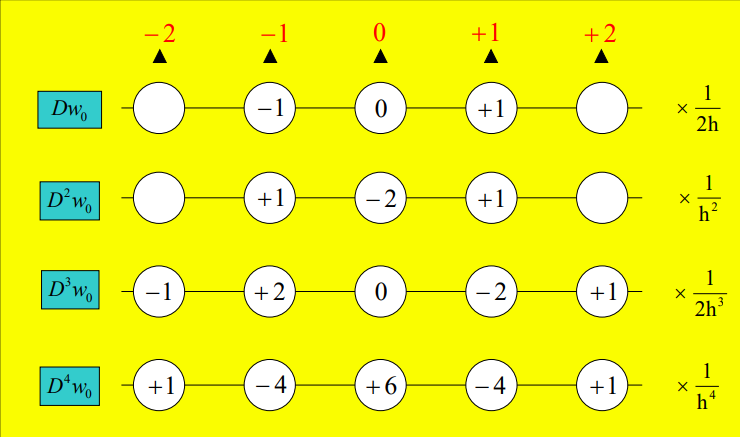
Diferencialni operator tretjega reda zapišemo v diferenčni obliki s centralnimi razlikami na sledeči način :
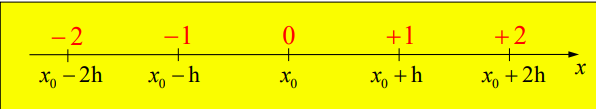
5. Izpeljite centralno diferenčno enačbo za četrti odvod funkcije.
Diferencialni operator četrtega reda zapišemo v diferenčni obliki s centralnimi razlikami na sledeči način :
Številske vzorce, ki ponazarjajo udeležbo funkcijskih vrednosti centralne in sosednjih okoliških točk v izrazih za aproksimacijo odvodov, je mogoče slikovno prikazati tudi tako:
6. Polinomsko aproksimacijsko reševanje upogibno obremenjenega konstrukcijskega elementa.
Pri polinomskem aproksimativnem reševanju problema upogibno obremenjenega linijskega konstrukcijskega elementa aproksimativno funkcijsko odvisnost primarne spremenljivke zapišemo v obliki končne vrste : Da bi bila aproksimativna rešitev ne glede na stopnjo njene aproksimacije tudi fizikalno konsistentna in verodostojna, mora le-ta zadostiti ključnim enačbam problema :
- enačbe, s katerimi so definirani robni pogoji
- enačbe, s katerimi so definirani pogoji konsistentnosti prehoda
- in v čim večji meri vodilno enačbo Polinomsko aproksimativno rešitev določa neznanih keoficientov , katerih rešitev zahteva obstoj ustreznega sistema linearno neodvisnih enačb.
V primeru, ko so parametri v funkcijskem predpisu opredeljeni z več funkcijskimi predpisi (več podobmočji), pa je potrebno upoštevati da aproksimativno rešitev iščemo za vsak podinterval posebej : pri čemer je lahko za posamezno območje različen.
Aproksimativno rešitev določa neznanih koeficientov , katerih izračun zahteva obstoj ustreznega sistema linearno neodvisnih enačb.
Sistem linearno neodvisnih enačb dobimo tako, da upoštevamo robne pogoje, pogoje konsistentnosti prehoda in v čim večji meri vodilno diferencialno enačbo.
Minimalna stopnja polinomske aproksimacije, v posameznem podintervalu obravnavanega območja, je določena z vodilno enačbo problema, ki je diferencialna enačba 4. reda. Da lahko polinomska aproksimacija izpolni robne pogoje, pogoje konsistentnosti prehoda ter diferencialno enačbo vsaj v eni točki območja, mora biti minimalna stopnja polinoma :
7. Reševanje upogibno obremenjenega konstrukcijskega elementa po MKR.
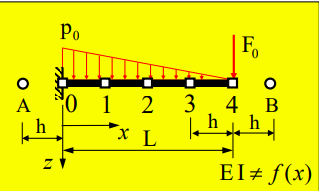
Pri reševanju z MKR najprej diskretiziramo območje na določeno število podintervalov, katerih dolžine naj bodo enake, kar pa sicer ni obvezno. Naj bo širina posameznega podintervala , število vseh poditervalov pa . Točke , , ki razmejujejo podintervale (to so notranje točke), ter krajišča intervala tvorijo nabor točk, v katerih želimo poiskati aproksimativne vrednosti osnovne spremenljivke , .
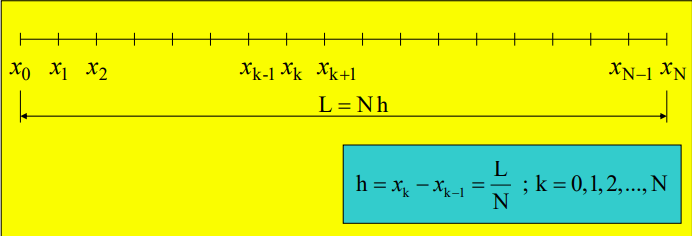
Morebitne diferencialne zveze nadomestimo z diskretiziranimi diferenčnimi s centralnimi razlikami. Pri obravnavi upogibno obremenjenega elementa se pojavijo, poleg že uporabljenih diferencialnih opreatorjev prvega in drugega reda (), še operatorja tretjega in četrtega reda ().
Neznanke tako diskretiziranega problema so torej funkcijske vrednosti osnovne spremenljivke v točkah intervala . Za obravnavani primer, ki ne izkazuje nezveznosti na intervalu, sledi:

Enačbe na osnovi robnih pogojev: Iz naslova izpolnitve robnih pogojev je možno tvoriti največ toliko enačb, kolikor je na voljo robnih pogojev. V obravnavanem primeru imamo 4 robne pogoje :
1 . Robni pogoj - poves v :
2 . Robni pogoj - naklon v točki : Z dodatno točko se je povečalo tudi število neznanih vrednosti , ter posledično potrebno število enačb. V nadaljevanju izračunane vrednosti v dodatnih točkah nimajo fizikalnega pomena.
3 . Robni pogoj - Notranji moment v :
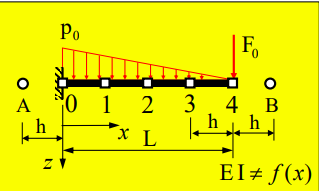
4 . Robni pogoj - Notranja prečna sila v :
Zaradi diferenčnega operatorja potrebujemo dodatno točko .
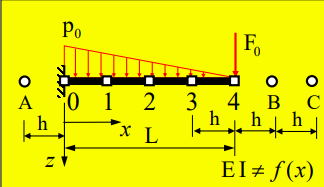
Enačbe na osnovi izpolnotve območne enačbe problema v notranjih točkah območja:
Za točke zapišemo območno diferencialno enačbo v diferenčni obliki ( konstanten) :
Neznank je 8 ( ter ). Robni pogoji dajo 4 enačbe. Manjkajoče štiri enačbe dobimo z izpolnitvijo območne enačbe v točkah 1, 2, 3 in 4. V točkah 1, 3 in 4 to omogočajo dodatne točke , in .
Predavanje 12
Obravnava upogibno obremenjenega 1D linijskega elementa z MKE
1. Izpeljite izhodiščno enačbo za MKE za primer upogibno obremenjenega konstrukcijskega elementa.
MKE je zasnova na šibki obliki integralske formulacije problema. V nadaljevanju izvedimo postopek prevedbe vodilne diferencialne enačbe problema upogibno obremenjenega 1D linijskega elementa: v integralsko obliko.
Vodilno enačbo zapišemo na sledeči način : kjer je : in je Enačbo nato množimo s poljubno na območju odvedljivo funkcijo : Ker je po definiciji izraz v oglatem oklepaju v funkcijskem produktu na celotnem integracijskem območju ničen, je tudi zapisani produkt, ne glede na to kakšna je funkcija , ničen.
Tako ustvarjeni funkcijski produkt integriramo po celotnem območju : Dobljeno, simbolno zapisano osnovno obliko integralske formulacije, preuredimo v obliko : Ob privzetju, da je funkcija vsaj dvakrat odvedljiva funkcija lahko integral na levi strani enačaja dvakrat integriramo per partes :
V zapisani novi integralski enačbi lahko ugotovimo, da se je red diferencialnega operatorja nad primarno spremenljivko zmanjšal za 2 : Zapišimo za upogibno obremenjeni element diferencialni operator : in še : Upoštevajoč diferencialne operatorje za upogibno obremenjen 1D linijski element, zapišemo integral na levi strani integralske enačbe v sledeči obliki :
V zapisani enačbi se nahajajo robne vrednosti sekundarnih veličin, in :
Šibka oblika integralske formulacije za obravnavani končni element je tako podana z enačbo :
Integral na levi strani integralske formulacije preuredimo tako, da ostane v njem samo primarna neznanka :
Šibko obliko integralske formulacije zapišimo z aproksimirano rešitvijo :
Pri čemer izvedemo osnovno aproksimacijo funkcije na podobmočju , imenovanem končni element (KE), s pomočjo diskretnih vozliščnih vrednosti na tem podobmočju :
V skladu z Galerkinovim pristopom izbire poljubne funkcije , le-te izberemo enake interpolacijskim funkcijam za aproksimacijo na podobmočju :
V primeru dvo-vozliščnega KE () je aproksimacija primarne spremenljivke po njegovem območju zasnovana na štirih polinomih tretjega reda in diskretnih vozliščnih vrednosti povesa in naklona upogibnice :
Funkcije imajo sledečo obliko :
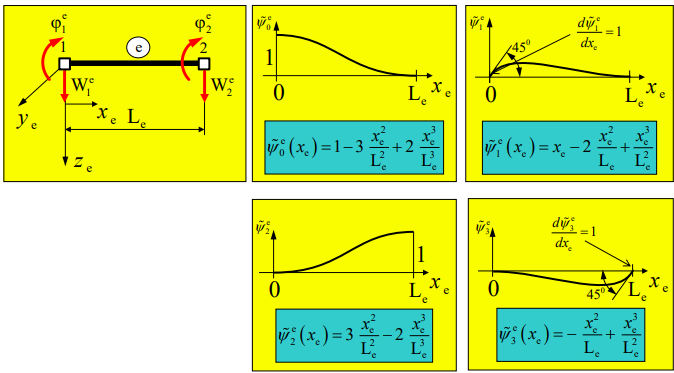
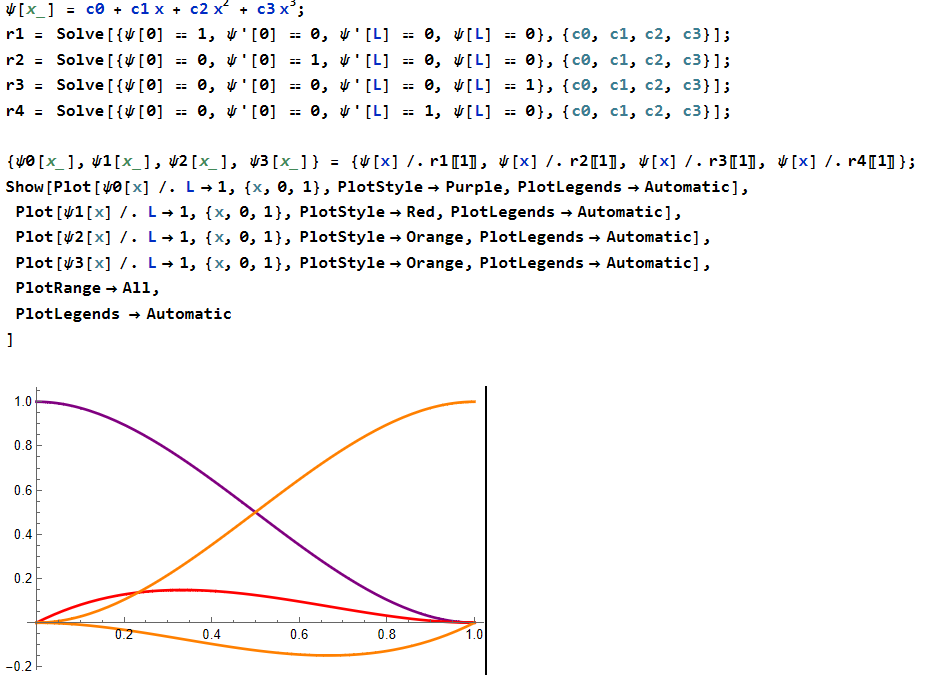
V nadaljevanju izpeljimo sistem enačb za dvo-vozliščni KE konstantnega vztrajnostnega momenta prereza in konstantnih materialnih lastnosti in , ki omogoča analizo upogibno obremenjenega 1D linijskega konstrukcijskega elementa.
Šibko obliko integralske formulacije tako zapišemo :
V zapisani enačbi predstavljajo vrednosti , vozliščne vrednosti notranje prečne sile ter , vozliščne vrednosti notranjega momenta v vozliščih KE.
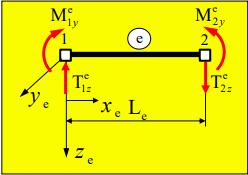
Upoštevajoč aproksimacijo primarne spremenljivke , lahko šibko obliko integralske formulacije zapišemo tako :
V zapisani enačbi je neznanih osem vozliščnih vrednosti KE, in sicer vrednosti povesa in naklona upogibnice (), ki predstavljajo primarni spremenljivki, ter vrednosti notranje prečne sile in notranjega momenta (), ki predstavljajo sekundarni spremenljivki.
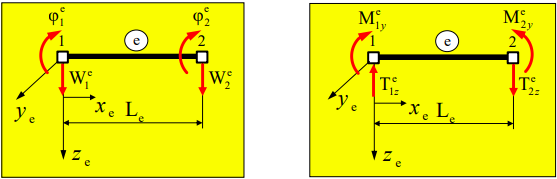
Za osem neznank potrebujemo osem enačb. Štiri enačbe (vodilna enačba problema je diferencialna enačba četrtega reda) izhajajo iz poznanih vrednosti primarne ali sekundarne spremenljivke na robu območja KE, torej v obeh vozliščih KE.
Manjkajoče štiri enačbe dobimo z izbiro poljubne funkcije . V skladu z Galerkinovim pristopom izberemo štiri funkcije, ki so bile uporabljene v aproksimaciji primarne spremenljivke :
Štiri enačbe, ki jih dobimo z izbiro funkcije in integriranjem integralske enačbe, zapišimo za dvo-vozliščni KE v sledeči matrični obliki :
v kateri so zajete tudi ekvivalentne vozliščne obremenitve, ki izhajajo iz porazdeljene prečne obremenitve in linearno po prerezu porazdeljene temperaturne razlike :
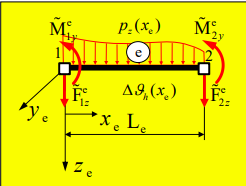
Ekvivalentne vozliščne vrednosti obremenitve dobimo z izračuni sledečih integralov :
2. Aproksimacija primarne spremenljivke po območju dvo-vozliščnega KE za primer upogibno obremenjenega konstrukcijskega elementa.
V primeru dvo-vozliščnega KE je aproksimacija primarne spremenljivke po njegovem območju zasnovana na štirih polinomih tretjega reda in diskretnih vozliščnih vrednosti povesa in naklona upogibnice :
Funkcije imajo sledečo obliko :
To so Hermitovi polinomi: vsaka funkcija ima v svojem vozliščnem parametru (poves ali naklon v vozlišču) vrednost 1, v ostalih treh pa 0. Tako sta med KE zvezna poves in naklon, kar zahteva šibka oblika z drugimi odvodi.
3. Kako je upoštevana porazdeljena prečna obremenitev za primer upogibno obremenjenega konstrukcijskega elementa pri reševanju z MKE?
Z ekvivalentnimi vozliščnimi silami in momenti, ki sledijo iz člena šibke oblike (Galerkin, ). Prištejemo jih vektorju desne strani : Za konstantno : , , .
4. Kako je upoštevana temperaturna obremenitev za primer upogibno obremenjenega konstrukcijskega elementa pri reševanju z MKE?
Temperaturni člen šibke oblike prenesemo na desno stran. Z dobimo ekvivalentne vozliščne obremenitve, ki jih prištejemo vektorju desne strani : Za konstantno : , , .
Predavanje 13
Aproksimacija odvodov na osnovi levih/desnih razlik
1. Izpeljite desno diferenčno enačbo za prvi odvod funkcije.
Leve/desne razlike uporabimo tam, kjer točk na eni strani ni: na robu območja in pri časovno odvisnih problemih (progresivne spremenljivke).

Za aproksimacijo odvodov v primeru desnih/levih razlik si pomagamo s Taylorjevo vrsto :
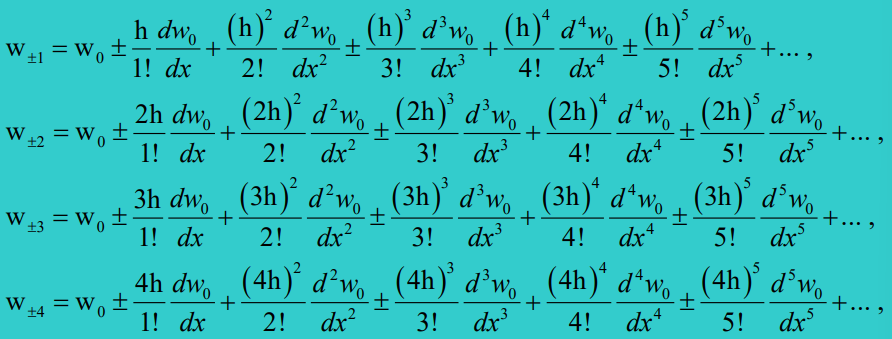
Za prvi odvod uporabimo točki in : Drugi odvod eliminiramo s kombinacijo in izrazimo prvi odvod : Člen s tretjim odvodom in višje zanemarimo (napaka ) : Za desno shemo vzamemo pozitivne indekse , za levo negativne.
2. Izpeljite desno diferenčno enačbo za drugi odvod funkcije.
Iz Taylorjevih vrst za , in eliminiramo prvi in tretji odvod ter izrazimo drugi odvod v točki (napaka ) : Za desni odvod vzamemo pozitivne indekse .
3. Opišite postopek izpeljave modificirane diferenčne enačbe za drugi odvod funkcije.
Na robu podobmočja razpolovimo korak, zato ima notranja točka regularne delitve () sosednjo točko na razdalji (točka oz. ). Tako ne potrebujemo zunanje točke, ki bi jo zahtevale centralne razlike.
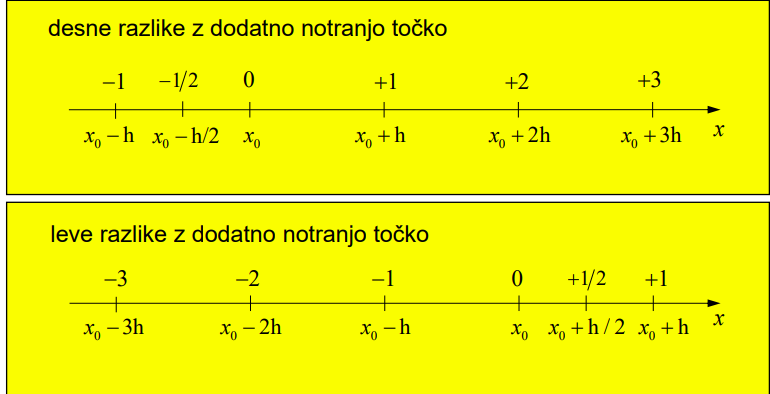
Postopek :
- Za vsako sosednjo točko (tudi za točko ) zapišemo Taylorjevo vrsto okoli in zanemarimo člene po tretjem odvodu.
- Iz dobljenih enačb eliminiramo prvi in tretji odvod ter izrazimo drugi odvod.
Tako ohranimo red natančnosti centralnih diferenčnih shem, .
4. Opišite postopek izpeljave modificirane diferenčne enačbe za tretji odvod funkcije.
Enako kot pri drugem odvodu, le da Taylorjeve vrste razvijemo do vključno četrtega odvoda (člene od petega naprej zanemarimo). Eliminiramo prvi, drugi in četrti odvod ter izrazimo tretji odvod. Natančnost ostane .
5. Opišite postopek izpeljave modificirane diferenčne enačbe za četrti odvod funkcije.
Enako kot prej. Taylorjeve vrste razvijemo do vključno petega odvoda (člene od šestega naprej zanemarimo). Eliminiramo prvi, drugi, tretji in peti odvod ter izrazimo četrti odvod.
6. Opišite načine izpolnjevanja pogojev konsistentnega prehoda med dvema podobmočjema v primeru upogibno obremenjenega konstrukcijskega elementa pri uporabi MKR.
Na prehodu morajo biti zvezni poves , naklon , notranji moment in prečna sila . Načini :
- Ekvidistančna mreža s centralnimi razlikami. Potrebujemo dodatne točke, ki nimajo fizikalnega pomena.
- Ekvidistančna mreža z levimi/desnimi razlikami. Dodatne točke niso potrebne, natančnost pa je manjša.
- Drugačna diskretizacija podobmočij: na robu vsakega podobmočja razpolovimo korak in uporabimo modificirane diferenčne enačbe za izpolnitev RP in PKP.
7. Kako ocenjujemo napako uporabljene diferenčne enačbe?
Napako ocenimo s prvim izpuščenim členom Taylorjeve vrste. Potenca v tem členu določa red napake, npr. za centralno razliko : Pri napaki se napaka ob razpolovitvi koraka zmanjša približno 4-krat.
8. Izpeljite centralno diferenčno enačbo za Laplaceov operator upoštevajoč kartezične koordinate.
Laplaceov operator je divergenca gradienta :
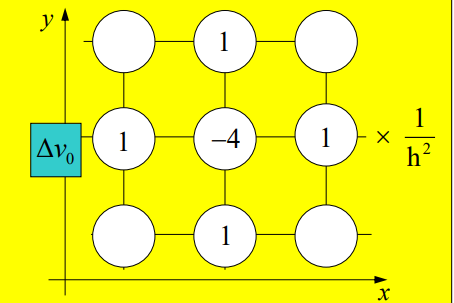
Če želimo Laplaceov operator zapisati v diferenčni obliki s centralno diferenčno shemo v 2D kartezičnih koordinatah (enak korak v obeh smereh), zapišemo sledeče :
Oba prispevka seštejemo in z oznako zapišemo (napaka ) :
Grafični prikaz :
9. Izpeljite centralno diferenčno enačbo za Laplaceov operator upoštevajoč cilindrične koordinate.
Obravnavamo 2D primer ( = konst.), spremenijo se koordinate in :
Rabimo spremeniti še diferencialne operatorje : Za našo uporabo so zanimivi operatorji do vključno drugega reda :
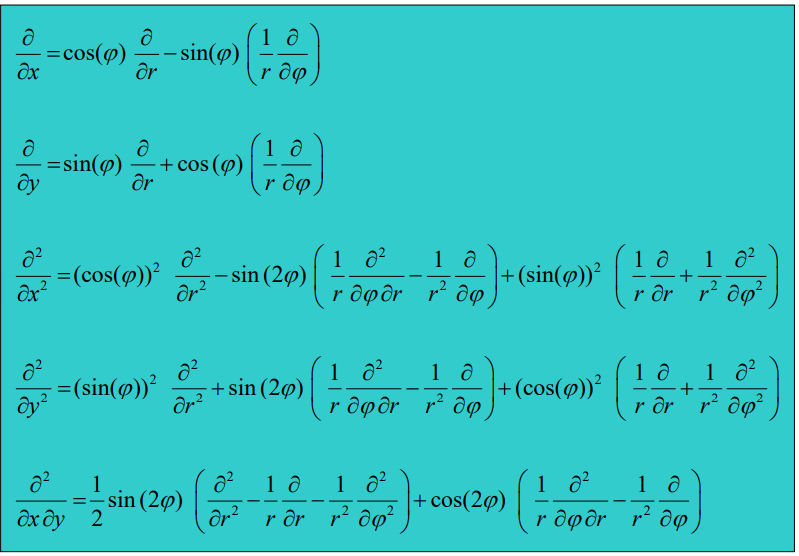
Lahko vidimo da se Laplaceov operator spremeni : V nadaljevanju je smiselno oštevilčiti točke, s katerimi bomo izpeljevali diferenčno shemo (, v radialni smeri, , v obodni smeri) :
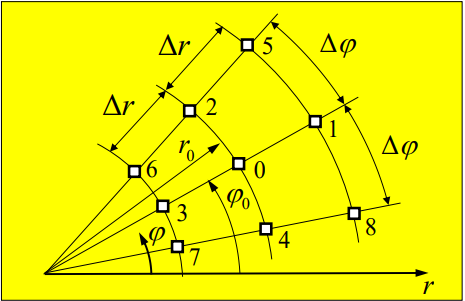
Zapišimo parcialne odvode, ki nastopajo v enojnem Laplaceovem operatorju :
Še drugi odvodi :
S tem lahko zapišemo diferenčno obliko Laplaceovega operatorja v cilindričnih koordinatah (2D) :
Grafični prikaz :
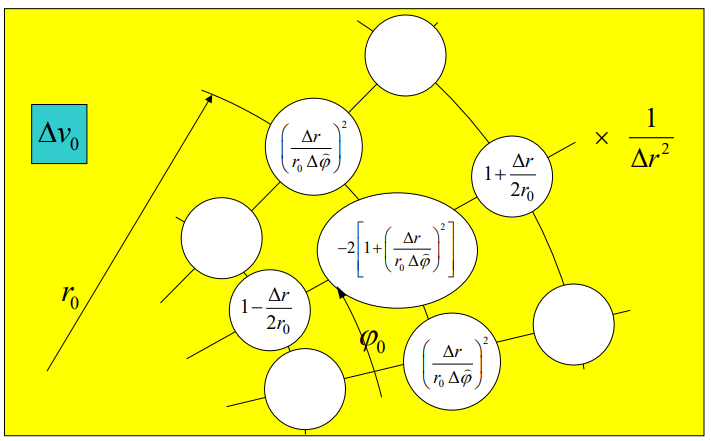
10. Izpeljite centralno diferenčno enačbo za mešani odvod
Na centralno razliko po , , uporabimo še centralno razliko po :
11. Izpeljite centralno diferenčno enačbo za mešani odvod
Na centralno razliko za uporabimo še centralno razliko za (; – so sosednje točke v smereh in , – diagonalne točke) :

Predavanje 14
Reševanje 2D časovno ustaljenega prevoda toplote z metodo končnih elementov
1. Izpeljite šibko obliko integralske enačbe za 2D časovno ustaljen prevod toplote.
Izhodiščna enačba problema v 2D kartezičnih koordinatah :
Enačbo množimo s poljubno na območju odvedljivo funkcijo : Izraz lahko integriramo po obravnavanem območju : Dobili smo osnovno obliko integralske formulacje. Dobljeno enačbo lahko preoblikujemo : Integral na levi lahko z upoštevanjem Green-Gaussovega teorema zapišemo malo drugače :
ŠIBKO OBLIKO INTEGRALSKE FORMULACIJE LAHKO ZAPIŠEMO KOT : Pri tem smo upoštevali, da je velikost toplotnega toka v smeri normale na ograjo območja :
Na delu ograje območja je toplotni tok poznan (). Na preostalem delu je predpisana temperatura, toplotni tok pa ni poznan : Obravnavano območje nato razdelimo na podobmočja, ki sovpadajo z območjem 2D KE, in na vsakem KE temperaturo aproksimiramo (Galerkin: ).
2. Zapišite aproksimacijo temperaturnega polja po območju trivozliščnega 2D KE.
V primeru trivozliščnega 2D KE je aproksimacija primarne spremenljivke po njegovem območju zasnovana na naslednji način :
Za kartezijeve koordinate ima funkcija naslednjo obliko :
Funkcija je linearna v obeh koordinatah in , zato je gradient temperature po KE konstanten.
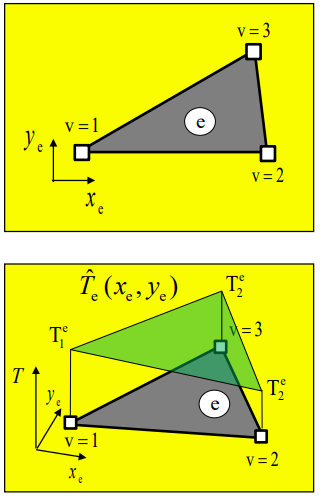
Koeficiente določimo iz pogoja Kroneckerjeve delte v vozliščih :

3. Zapišite aproksimacijo temperaturnnega polja po območju štirivozliščnega 2D KE.
Funkcijska aproksimacija za štirivozliščni 2D KE je podana kot : Pri tem pa mora veljati : in še :
4. Zapišite simetrijske robne pogoje za primer 2D prevoda toplote v primeru reševanja z MKR.
Pri simetričnem problemu lahko obravnavano območje zmanjšamo in s tem znatno skrajšamo čas računanja.
Na simetrijski meji je toplotni tok enak nič, ker je temperatura v točkah na obeh straneh meje enaka : Temperatura na simetrijski meji ni poznana. Izračunamo jo s centralno diferenčno shemo v 2D, pri čemer za zrcalno točko izven območja upoštevamo (meja = konst.) :
Ostale mejne točke obravnavamo enako kot če ne bi imeli simetrijske meje, saj je na njih že definiran robni pogoj (Dirichlet, Neumann, Robin).
5. Zapišite simetrijske robne pogoje za primer 2D prevoda toplote v primeru reševanja z MKE
Na simetrijski meji velja naravni (Neumannov) robni pogoj . Robni integral v šibki obliki je tam enak nič : Za vozlišča na simetrijski meji zato v vektor desne strani ne dodamo ničesar. Njihove temperature ostanejo neznanke.
6. Kako upoštevamo konvektivni robni pogoj na robu območja v primeru 2D prevoda toplote v primeru reševanja z MKE?
Na delu ograje velja konvektivni toplotni tok ( temperatura fluida, prestopnostni koeficient) : Vstavimo ga v robni integral šibke oblike : Člen z neznano temperaturo prenesemo na levo stran. Z aproksimacijo in dobimo za KE z robom na prispevek k matriki : in prispevek k vektorju desne strani : Za raven rob KE dolžine z linearno aproksimacijo ter konstantnima in : Temperature vozlišč na ostanejo neznanke.
Ni zadetkov.